📰

头条

2 篇
IEEE Spectrum Robotics · 原标题:The Best Way to Explore Lunar Craters Is a Giant Robot Ball

Texas A&M 团队研发直径 1.8 米、重 150 公斤的充气机器人球 RoboBall,目标探索月球南极沙克尔顿陨石坑等极端地形。该设计由前 NASA 工程师 Robert Ambrose 于 2003 年提出,团队已在德州采石场完成初步滚动测试,并在 IEEE Transactions on Field Robotics 发表相关论文。
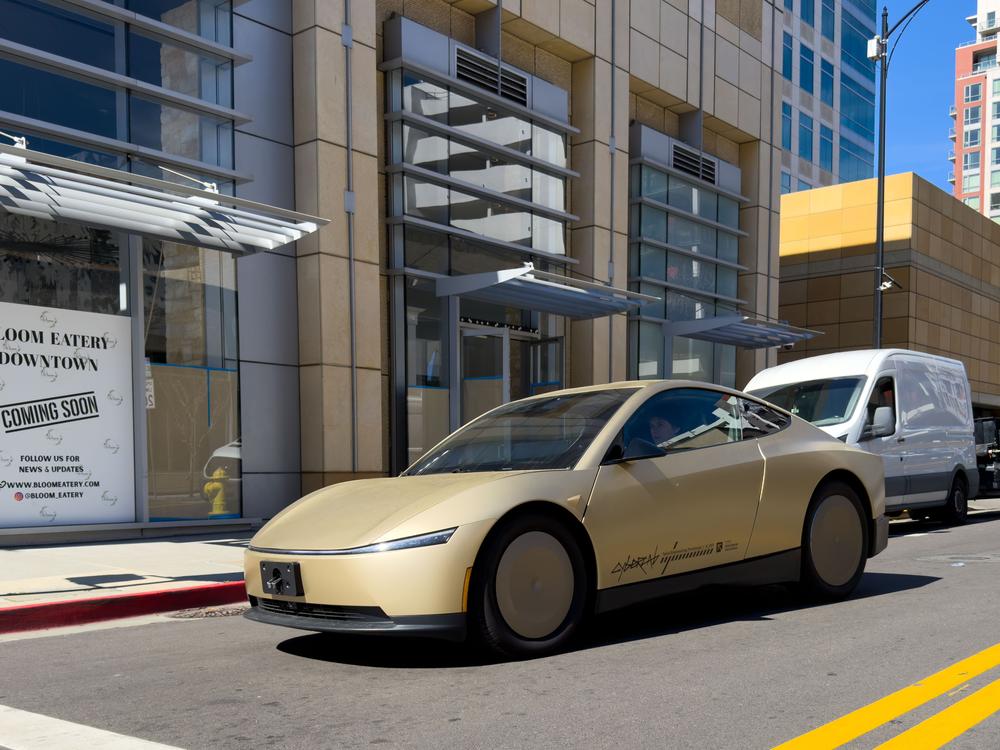
Tesla Cybercab 低调登场,闭门发布会引发争议
The Verge · 原标题:The unusually muted Tesla Cybercab launch

Tesla 在德州 Austin 举行了一场不公开、无直播、无媒体记者的 Cybercab 发布会,受邀者多为亲 Tesla 内容创作者。公司目前已向德州车管所注册 45 辆 Cybercab,但尚不清楚有多少会立即投入商业运营。这场活动正值 Elon Musk 押注 AI、自动驾驶和人形机器人的关键节点。

🔬

技术进展

1 篇
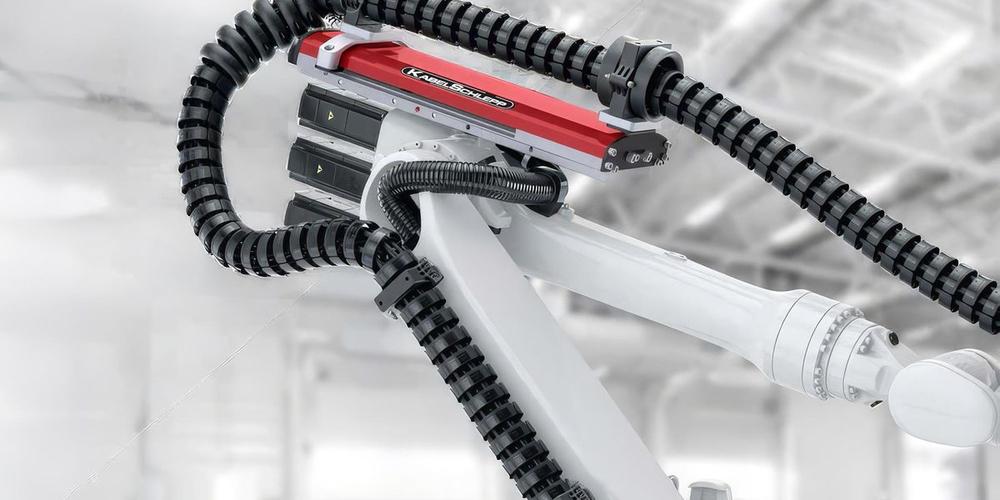
Tsubaki KabelSchlepp 推出工业机器人三维线缆保护系统 Robotrax
IEEE Spectrum Robotics · 原标题:Protecting Dynamic Industrial Robot Cable Carriers

现代六轴工业机器人高速多维运动时,供电线缆和气管承受严重机械应力。Tsubaki KabelSchlepp 的 Robotrax 系统通过链节中心钢缆吸收主要拉伸载荷,并采用球形卡扣塑料链节实现三轴灵活运动,径向旋转可达 ±450 度/米,从而延长线缆寿命并减少非计划停机。

📄

论文精选

1 篇
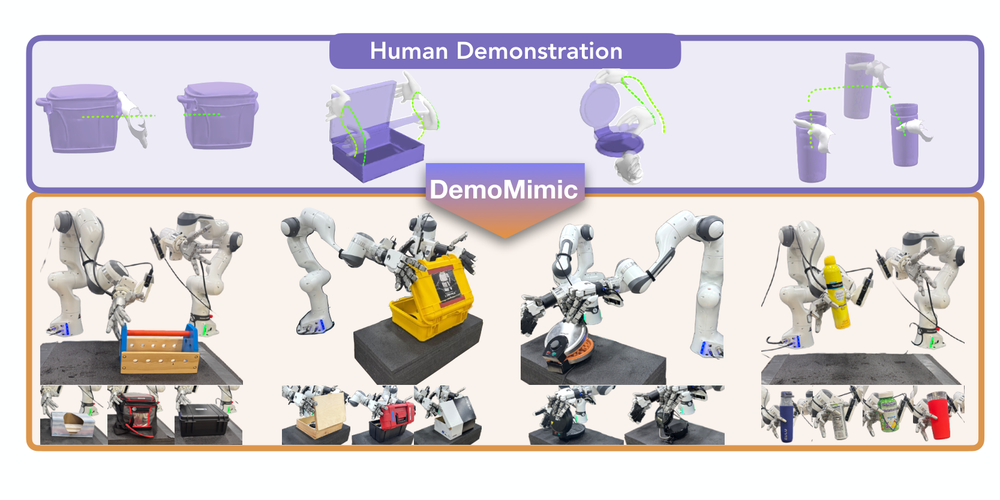
DemoMimic:基于局部接触几何,单次演示迁移到多物体灵巧操作
arXiv cs.RO · 原标题:One Demonstration, Many Objects: Generalizing Manipulation via Local Contact Geometry

Stanford 等团队提出 DemoMimic,让多指灵巧手通过关注接触点附近的局部几何来操作物体。该方法以接触为中心的奖励函数提升 sim-to-real 一致性,在 16 个物体、4 项任务、2 种机器人手上实现 71% 成功率,且 sim-to-real 性能下降最小。