📰

头条

1 篇
Generalist AI 发布 GEN-1.5:看 3–12 秒单次演示就能学会物理任务
Interesting Engineering · 原标题:New robot model learns physical skills from just 3–12 seconds of a single demo

Generalist AI 推出机器人基础模型 GEN-1.5,可从一段仅 3–12 秒的单次传感器-运动演示中推断任务意图,无需梯度更新或微调即可立即执行。在 10 项简单物理任务中,单次演示平均成功率达 59%;加入 5 分钟任务专属数据并微调 10 步后,成功率升至 83%。该模型将演示视为「物理提示」,还能组合不同演示完成未训练过的组合任务。

🏢

公司动态

1 篇
Tesla Robotaxi 车队据称已在奥斯汀无监督运行
Engadget · 原标题:Tesla's Robotaxi fleet might finally be driving around Austin unsupervised

据 The Verge 援引 crowdsourced 应用 Robotaxi Tracker 的数据,Tesla 在奥斯汀的 Robotaxi 车队可能已全面实现无安全员自动驾驶。过去两周内该应用追踪的 170 次行程、涉及 54 辆不同车辆均为无监督运行。与此同时,Dallas 与 Houston 的无监督行程也在增加。该消息恰逢 Tesla Cybercab 本月在奥斯汀首发前夕。

🔬

技术进展

2 篇
Robotics & Automation News · 原标题:Scientists combine EIT and pneumatic sensing for humanoid robot skin

研究人员开发了一种混合机器人皮肤,将电阻抗断层成像(EIT)与气动压力传感相结合,以提升人形机器人大面积表面的力检测能力。该系统用 EIT 定位接触位置,四个密封气动垫估计受力大小,使灵敏度不均匀性的变异系数从 0.31 降至 0.14。原型尺寸达 280×280 mm,可安装在人形机器人胸部,有望让机器人更安全、更精细地与环境交互。

Robotics & Automation News · 原标题:Opinion: How robots are learning to navigate the building site

英国朴茨茅斯大学网络安全讲师 Saminda Wattuhewa 撰文指出,建筑工地是 GPS 最不可靠的场景之一,但自主机器人正被期望在此精确作业。SLAM(同步定位与建图)技术让机器人通过摄像头或激光雷达实时构建环境地图,而非依赖预先加载的地图或外部定位信号。由于工地每天都在变化,地图必须是「活的」,这也对机器人的自主导航提出了更高要求。

📄

论文精选

2 篇
ADEPT:用预训练+后训练强化学习加速机器人灵巧操作
arXiv cs.RO · 原标题:ADEPT: Accelerating Dexterity via Pre-Training and Post-Training using Reinforcement Learning

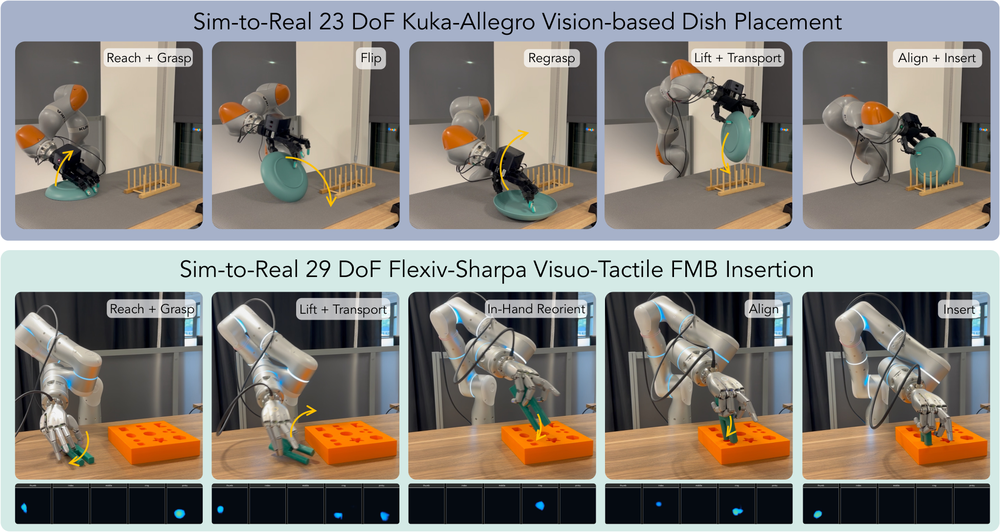
arXiv 新论文提出 ADEPT,一个大规模强化学习框架,用于学习可 sim-to-real 迁移的灵巧操作。该方法先在通用物体重摆任务上预训练策略,再将其作为先验对下游任务进行后训练,并引入行为克隆蒸馏、critic 热身与保守 on-policy 更新稳定迁移。最终在 23 DoF Kuka-Allegro 与 29 DoF Flexiv-Sharpa 上零样本 sim-to-real 部署,能以接近人类速度完成长程任务。
GigaBrain-WBC-0.5:首个用于人形全身控制的行为世界模型
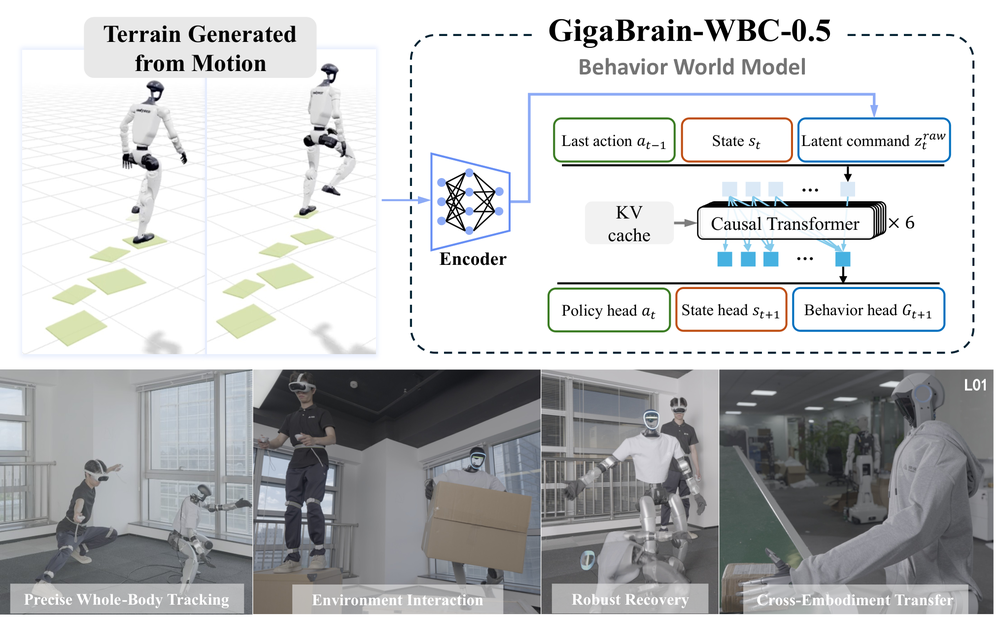
arXiv cs.RO · 原标题:GigaBrain-WBC-0.5: A Behavior World Model for Robust Whole-Body Control with Environment Interaction

研究者提出首个面向人形机器人全身控制的行为世界模型 GigaBrain-WBC-0.5。与传统仅做反应式跟踪的策略不同,该方法训练因果 Transformer 联合预测下一步动作、状态与潜在行为指令分布,使机器人能在线检测不可行指令并回退到已学习行为。在四种测试场景中,地形交互成功率达 81.3%(是最强基线的 4.3 倍),跌倒恢复率达 99.3%(是基线的 16.8 倍),且 Unitree G1 模型经简单微调可迁移到 Maker L01。