Robotics & Automation News · 原标题:From smart sensors to self-maintenance: How robotic principles are moving into everyday home cleaning
人形机器人之外,扫地机器人等家用清洁设备正成为消费机器人最先规模化落地的形态。通过传感器融合、自主导航与自维护设计,这些产品的底层逻辑与工业机器人并无本质不同,只是以更安静的方式进入日常生活。
人形机器人之外,扫地机器人等家用清洁设备正成为消费机器人最先规模化落地的形态。通过传感器融合、自主导航与自维护设计,这些产品的底层逻辑与工业机器人并无本质不同,只是以更安静的方式进入日常生活。
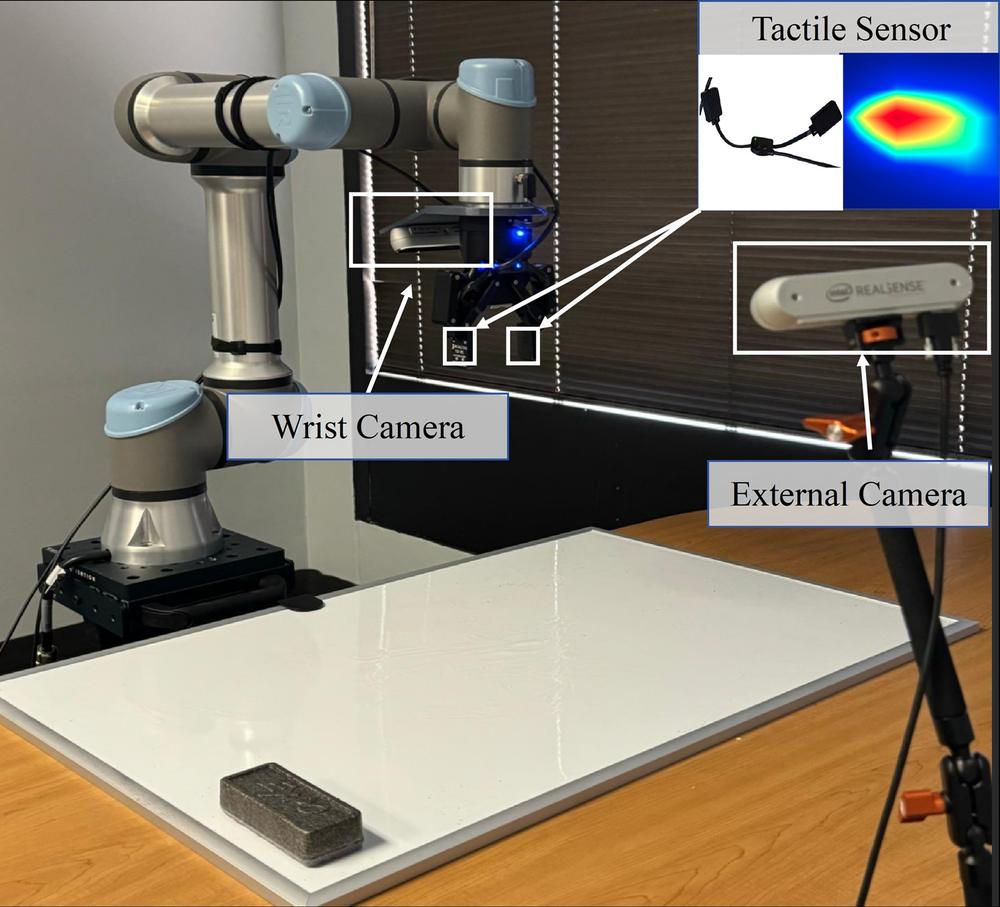
研究者提出 ForeTac-VLA,将触觉观测编码为时序表征并与视觉-语言特征融合,通过预测未来触觉状态来引导动作生成。在四项真实接触式操作任务中平均成功率达 95%,比纯 VLA 基线高 36.25 个百分点,且在低光照与杂乱场景下保持鲁棒。
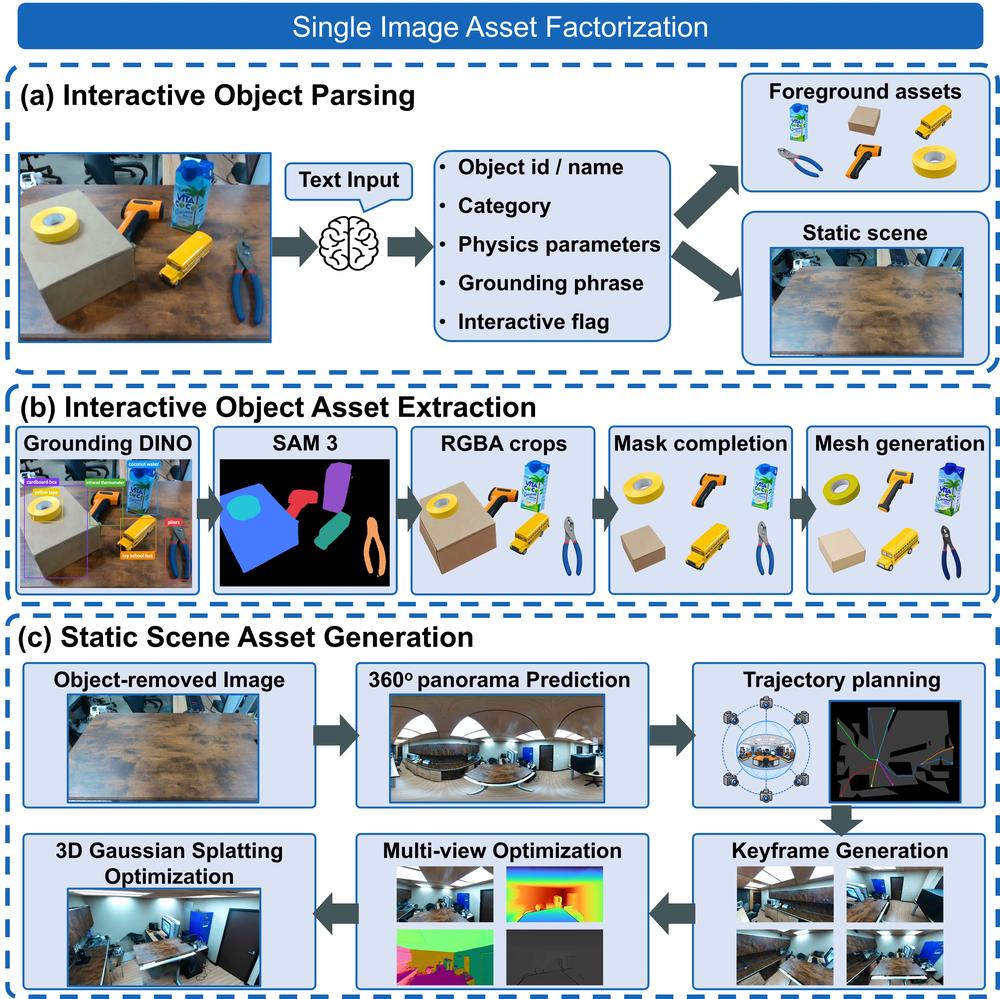
研究者提出从真实到仿真再到真实的自动化流水线:输入单张 RGB 图像,利用 VLM 推断物理参数并重建可交互数字孪生,再结合 VR 遥操作与轨迹合成训练策略。在两种灵巧机器人、六种策略架构上验证,仿真-真实协同训练将平均物理成功率从 29.2% 提升到 61.9%。