📰

头条

1 篇
Robotics & Automation News · 原标题:Skild AI unveils S1 robot foundation model that learns tasks from video demonstrations

Skild AI 发布机器人基础模型 S1,可使机器人仅凭一段视频演示学习新的操作任务,无需针对特定任务进行微调或后续训练。公司表示,S1 采用类似大语言模型提示机制的上下文学习(in-context learning)方式,操作者在视频中演示任务后,机器人即可直接模仿执行。
🏢

公司动态

2 篇
Robotics & Automation News · 原标题:Kinetic Blocks launches marketplace for humanoid robot training data

总部位于奥斯陆的初创公司 Kinetic Blocks 推出测试版双边交易市场,用于买卖人形机器人(humanoid robot)训练数据。该平台于 9 月 1 日上线,此前已与首批数据供应商和早期用户共同开发数月。目前平台访问权限受限,仅向受邀用户开放。

Jensen Huang 在舞台上免提接通 Trump 电话,宣称机器人不会统治世界
The Verge · 原标题:Jensen Huang puts Trump on speakerphone onstage to announce robots won’t take over the world

NVIDIA 首席执行官 Jensen Huang 在 All-In Podcast 举办的 All-In Summit 舞台上接听了美国总统 Trump 的来电,并通过免提向现场观众播放。这并非 Huang 首次在工作场合接听总统电话。通话中,双方就机器人与 AI 发展等话题展开交流,Jensen Huang 表示机器人不会接管世界。

📄

论文精选

1 篇
STAR:面向灵巧操作的视觉-触觉-语言-动作模型中的稀疏触觉表征学习
arXiv cs.RO · 原标题:STAR: Sparse Tactile Representation Learning in Vision-Tactile-Language-Action Models for Dexterous Manipulation

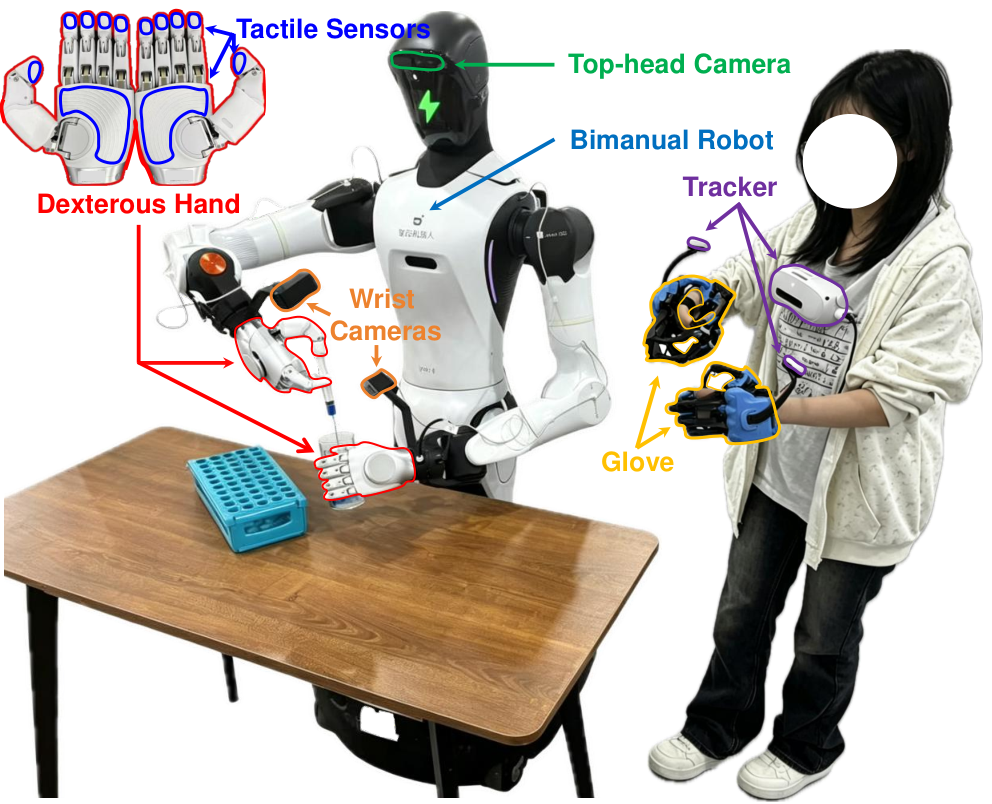
该 arXiv 论文提出 STAR 方法,针对灵巧操作中多指协同控制与触觉反馈的挑战,解决大规模真实数据缺乏及稀疏触觉信号表征提取困难的问题。研究团队搭建了机器人平台与遥操作系统,采集了 200 小时包含同步视觉、触觉和语言标注的双臂灵巧操作数据集。