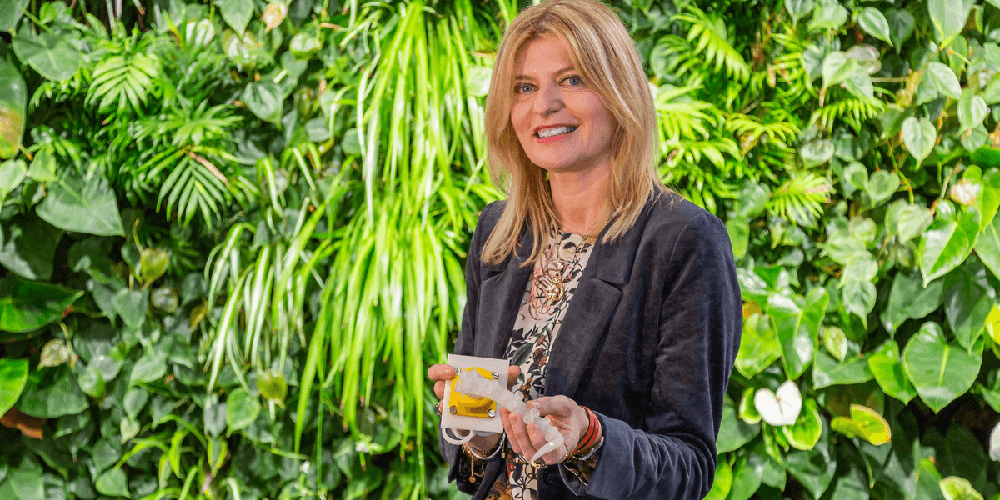
IEEE Spectrum Robotics · 原标题:Barbara Mazzolai Wants to Build a New Field of Robotics
意大利理工学院机器人学家 Barbara Mazzolai 倡导建立「可持续机器人学」,主张在机器人设计之初就将环境影响作为核心考量。她从章鱼、植物根须与种子等自然系统中汲取灵感,希望技术能反哺生态而非只追求性能提升。
意大利理工学院机器人学家 Barbara Mazzolai 倡导建立「可持续机器人学」,主张在机器人设计之初就将环境影响作为核心考量。她从章鱼、植物根须与种子等自然系统中汲取灵感,希望技术能反哺生态而非只追求性能提升。
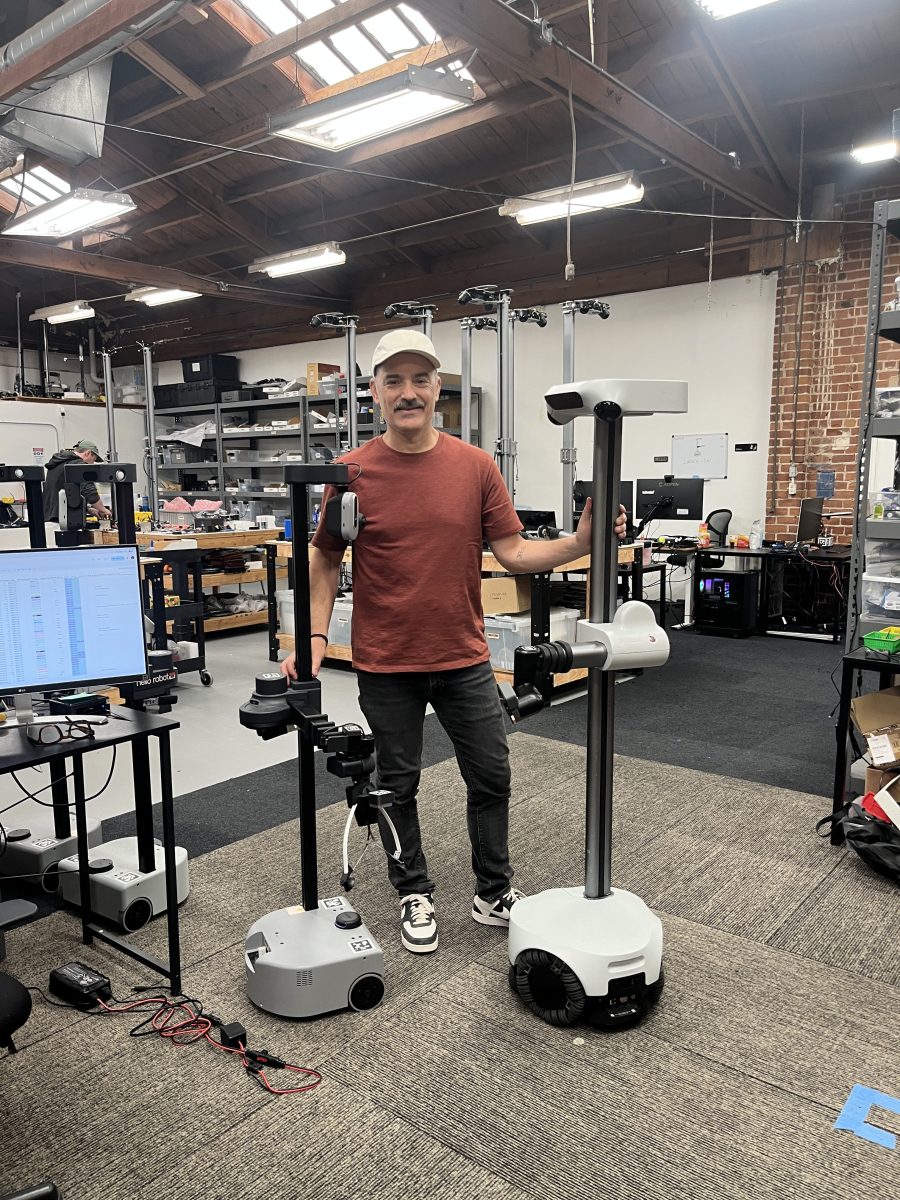
Hello Robot 联合创始人兼 CEO Aaron Edsinger 将携最新款家用研究机器人 Stretch 4 登台 TechCrunch Disrupt 2026,进行实时操作演示。Stretch 系列专注于可移动、可伸展的轻量级双臂操作平台。
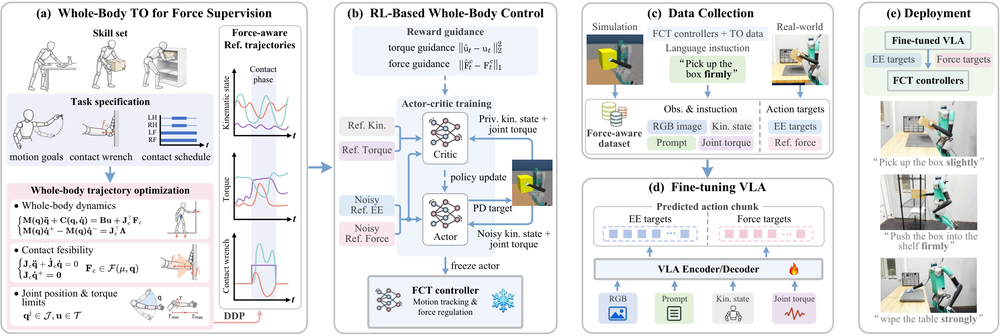
研究者提出 Opt2VLA,在 VLA 与控制接口之间显式引入力指令,让人形机器人在推、压、擦拭等接触密集型任务中同时预测几何运动目标与连续接触力。仿真与真实机器人实验显示,显式力调节显著提升了力跟踪精度与稳定性。
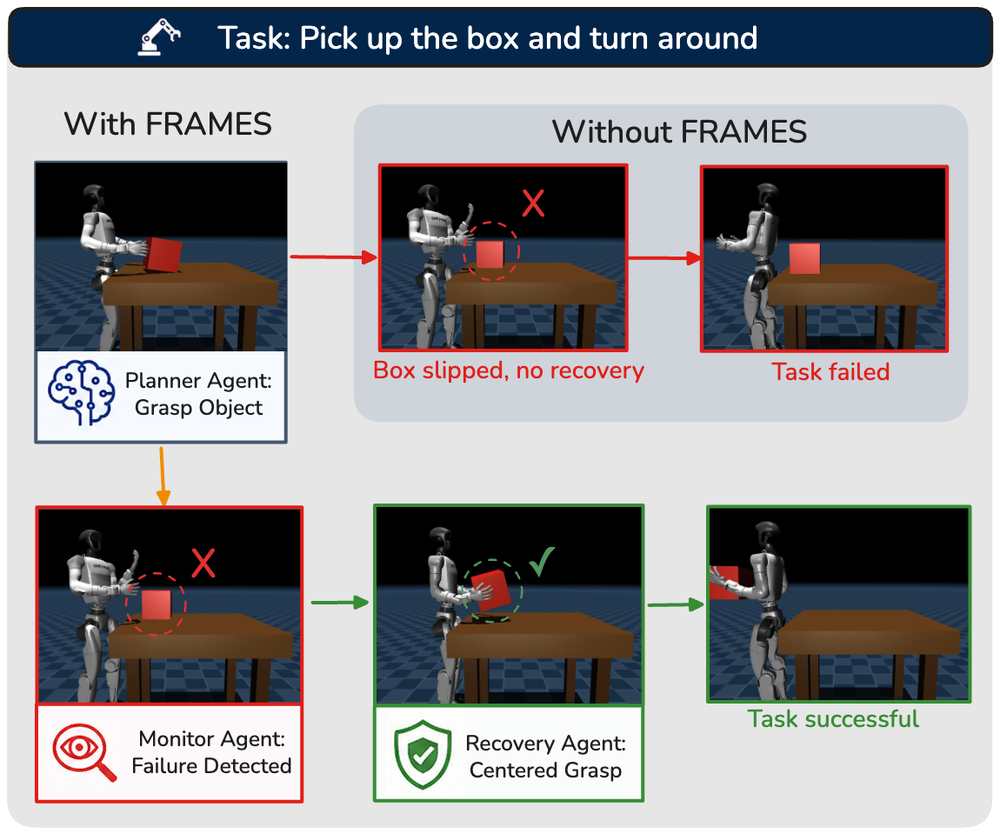
针对 Unitree G1 人形机器人,研究者提出 FRAMES 监督框架:Planner Agent 分解任务,Monitor Agent 基于视觉语言模型和多视角观测评估技能执行,检测到失败后再由 Recovery Agent 进行恢复。在 MuJoCo 上的监控模块达到 94% 准确率。