Opt2VLA:面向接触密集型人形全身操作的力觉感知 VLA 模型
原标题:Opt2VLA: Force-Aware Vision-Language-Action for Contact-Rich Humanoid Whole-Body Manipulation
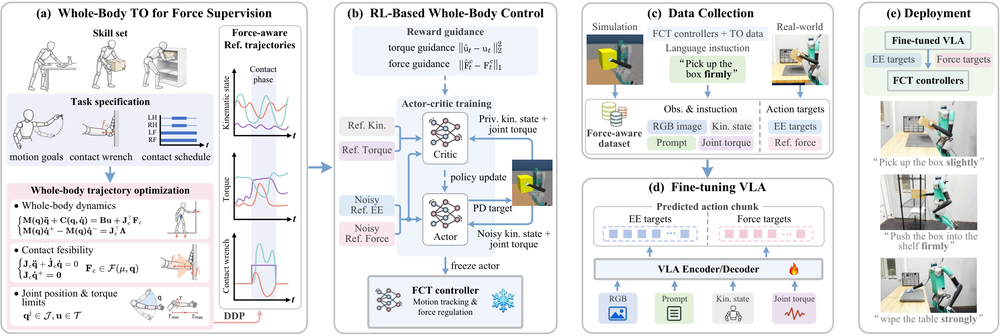
研究者提出 Opt2VLA,在 VLA 与控制接口之间显式引入力指令,让人形机器人在推、压、擦拭等接触密集型任务中同时预测几何运动目标与连续接触力。仿真与真实机器人实验显示,显式力调节显著提升了力跟踪精度与稳定性。
本期生成时未包含该文的全文翻译,以上为中文摘要;完整内容请点击下方"阅读原文"。