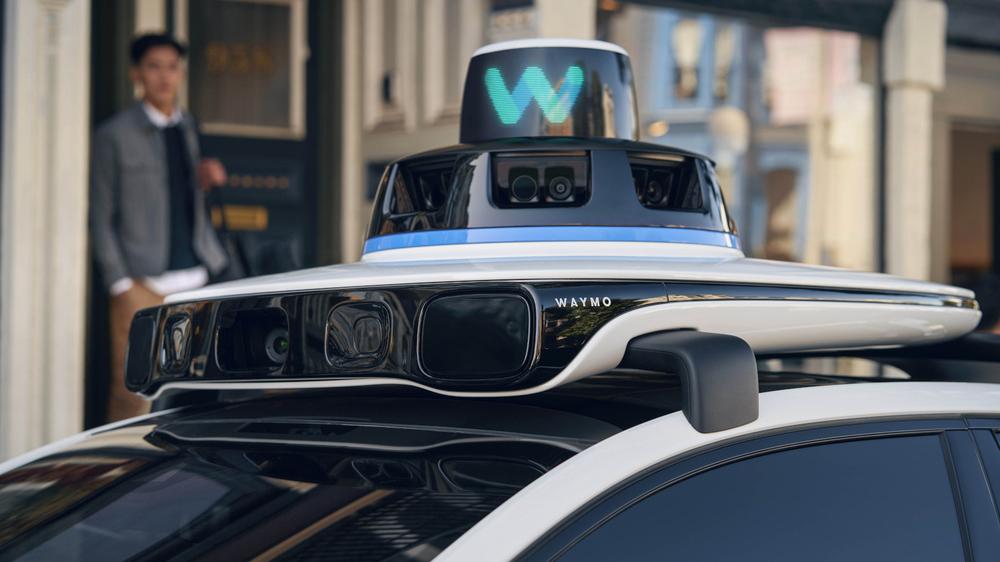
Nevada 交通管理局批准 Tesla、Waymo 与 Uber 的「自动驾驶车辆网络公司」许可,允许三者在包括拉斯维加斯在内的 Clark County 提供付费 Robotaxi 服务。Tesla 获准未来 12 个月内在该州部署最多 5,000 辆无人出租车,Waymo 与 Uber 各获准部署 1,000 辆。
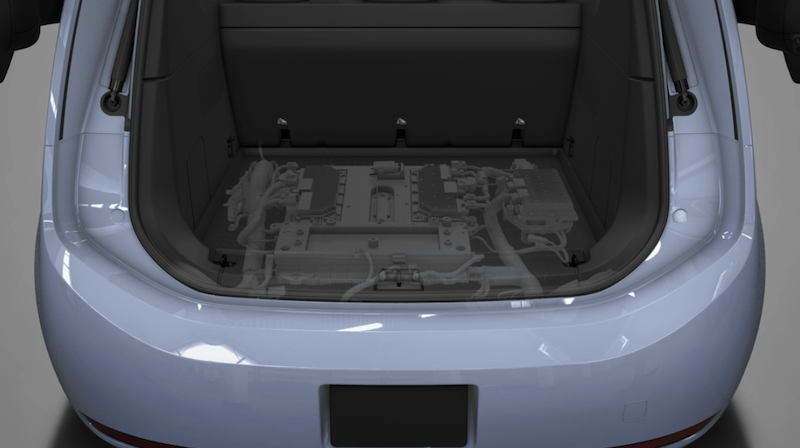
Waymo 公开了其第五代自动驾驶车载计算平台的技术细节:采用 5 nm 定制 ASIC,算力超过 1,000 TOPS,可在振动、极端温度等严苛条件下实现毫秒级响应。系统还整合了 AMD、Micron、Samsung、TSMC 等厂商技术。
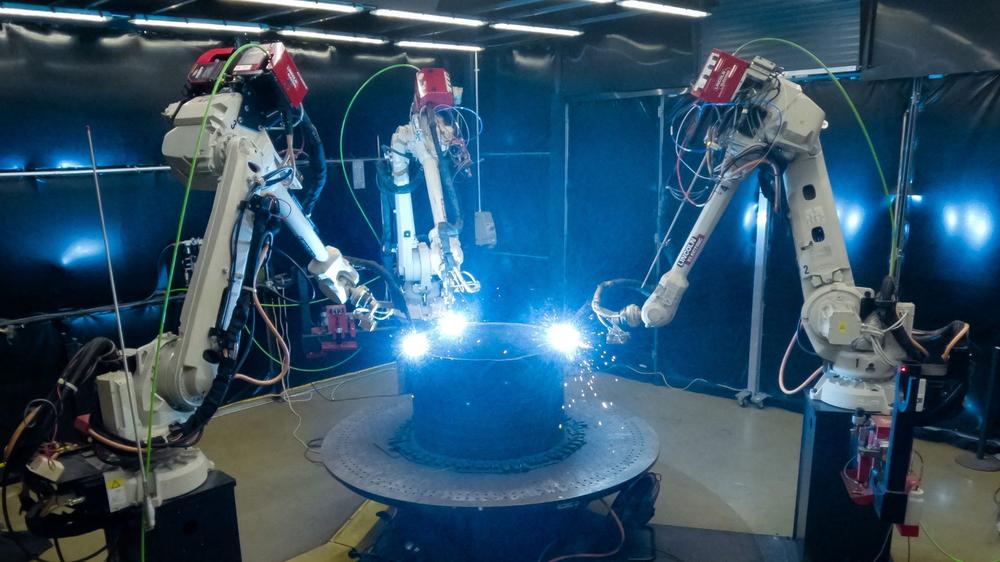
美国 Oak Ridge 与 Idaho 国家实验室联合开发基于电弧熔丝增材制造的大规模金属 3D 打印技术,用于制造核电站压力容器。研究团队使用名为 MedUSA 的三机械臂平台,成功打印出约 3×5 英尺的核级钢制容器,以缓解国内锻造产能不足带来的供应链瓶颈。
Logic Robotics 发布面向铁路-公路多式联运的自动化转运方案。其 Logic Pallet 可在车厢与卡车之间自主装卸货物,并由 Logic Digital Twin OS 实时同步库存位置、重量分布与任务进度,以替代人工搬运和叉车作业。
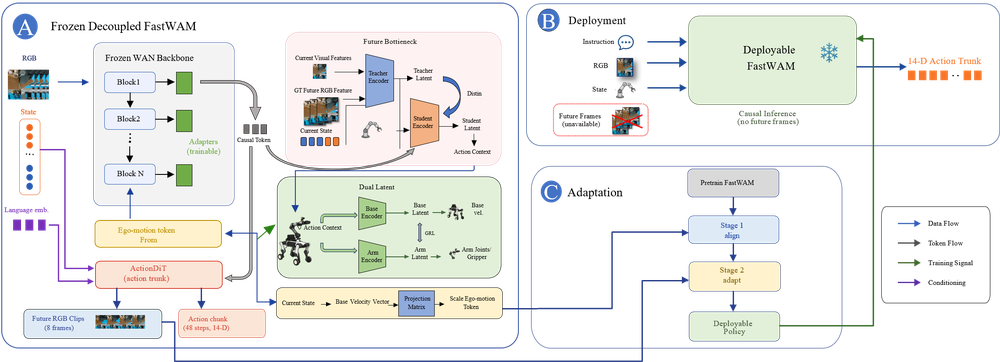
arXiv 论文提出 DECOWAM,一种将相机自运动与躯干、手臂动作显式解耦的全身世界-动作模型。通过冻结 FastWAM 主干并训练残差适配器,模型仅使用 25.95M 可训练参数就将动作 MSE 降低 21.7%,在 79 次闭环真机试验中展现出更强的全身协调性与躯干位移鲁棒性。
arXiv 新论文提出 GOAG,一种不依赖物体专属训练数据的灵巧抓取规划器。它基于「夹爪与物体在接触点共享相同表面几何」的观察,学习夹爪接触面分布的紧凑隐变量表示,仅在推理时引入物体特征。在 MultiDex 数据集上平均抓取成功率达 86.93%,且推理速度显著快于需物体专属训练的方法。
arXiv 论文提出分层 RL-MPC 框架,将接触丰富的灵巧操作拆分为高层「接触意图」(接触位置与目标位姿)和低层「接触隐式 MPC」两部分。高层强化学习策略决定接触几何,低层 MPC 实时优化接触模式与动作。在 T 型推动任务中,RL 决策步数减少 40 倍、控制步数减少 2 倍,且实现零样本 sim-to-real 迁移。
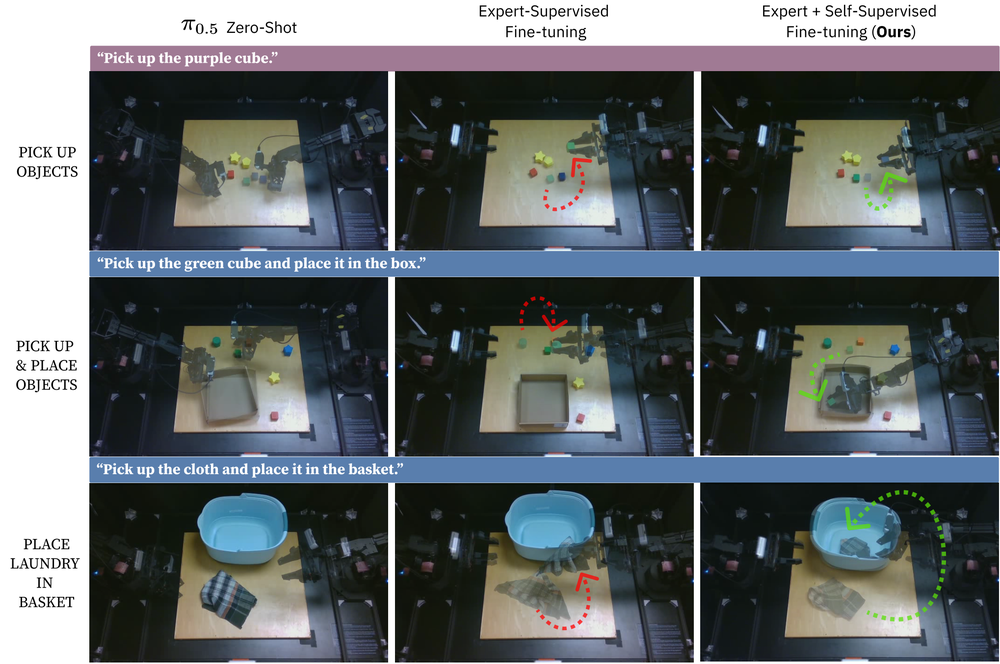
arXiv 新论文指出,将 VLA 模型如 π_0.5 迁移到新机器人时,即使硬件配置仅有微小差异也会导致性能大幅下降。研究者提出自监督微调方法:利用零样本 VLA 在线生成交互轨迹作为额外训练数据,在保留原有指令遵循能力的同时学习新技能。该方法在真实 ALOHA 机器人与 RoboTwin 仿真基准上均验证了泛化能力。
arXiv 论文提出统一的强化学习控制器,让人形机器人直接在仿真中通过 onboard 视觉学习反应式足球技能。该系统将视觉感知与运动控制紧耦合,并通过虚拟感知系统在训练中加入感知噪声与检测失败,使策略学会内建不确定性。在真实 RoboCup 比赛中,球位估计误差降低 46%,踢球准备时间缩短 64%,前场踢球成功率约 90%。
据披露,Alphabet 旗下 Waymo 今年第二季度联邦游说支出超过 100 万美元,较去年同期翻倍,接近 Uber 水平,远超 Amazon Zoox 与 Tesla。Waymo 希望监管尽快放行全无人驾驶商业服务,而 Uber 主张分阶段推进、让人类司机与 Robotaxi 并存。