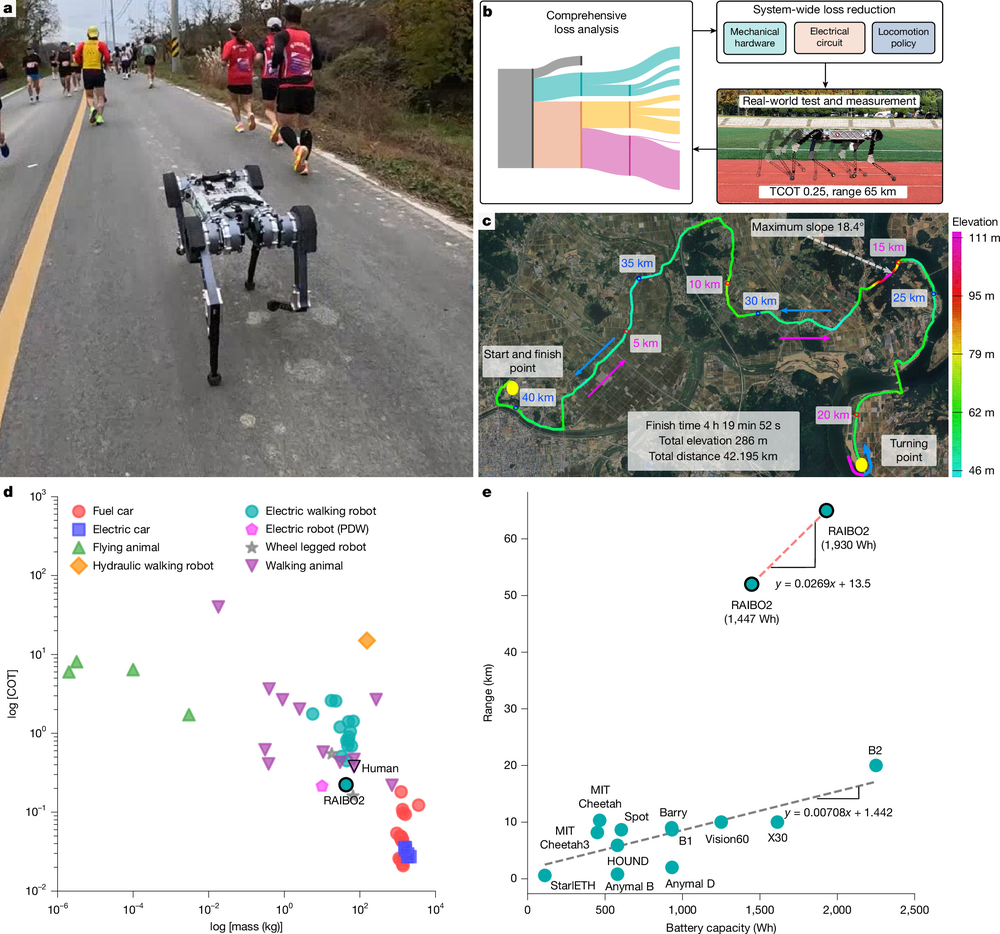
Nature News · 原标题:A quadruped robot designed to complete a marathon on a single battery charge
韩国科学技术院(KAIST)团队研发的能量高效四足机器人 RAIBO2 在单次充电下完成全程马拉松,用时 4 小时 19 分 52 秒,运输成本(COT)达到 0.25,低于人类基准 0.37。研究发表于 Nature。
韩国科学技术院(KAIST)团队研发的能量高效四足机器人 RAIBO2 在单次充电下完成全程马拉松,用时 4 小时 19 分 52 秒,运输成本(COT)达到 0.25,低于人类基准 0.37。研究发表于 Nature。
工业机器视觉厂商 Cognex 与英特尔旗下 RealSense 达成最终收购协议。RealSense 是深度相机与机器人感知领域的市场领导者,交易将帮助 Cognex 进入机器人感知这一高增长邻域。
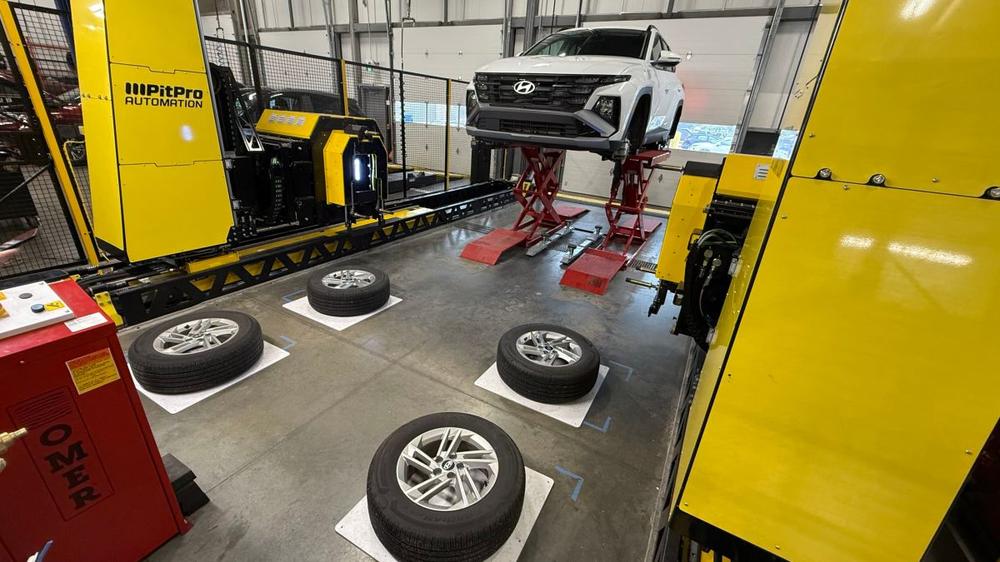
加拿大初创 PitPro 的自动化轮胎更换系统正式上线,宣称可在 15 分钟内完成四条轮胎的更换。该系统面向车队与维修场景,是机器人进入汽车后市场服务的最新案例。
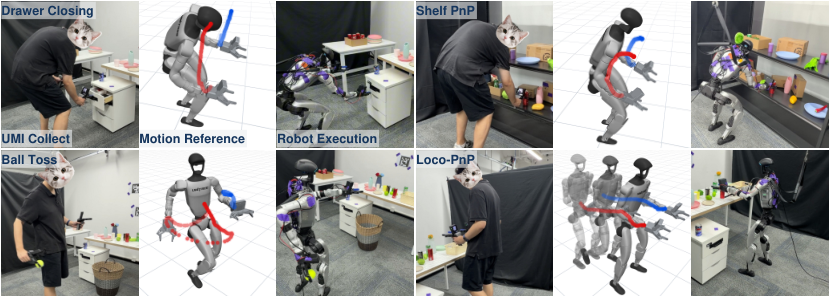
研究者提出 Whole-Body UMI(WB-UMI),通过实时运动生成把 Universal Manipulation Interface 的末端操作轨迹迁移到人形全身控制。在 Unitree G1 上的实验实现了抽屉关闭、货架取放等多任务的实时闭环迁移。
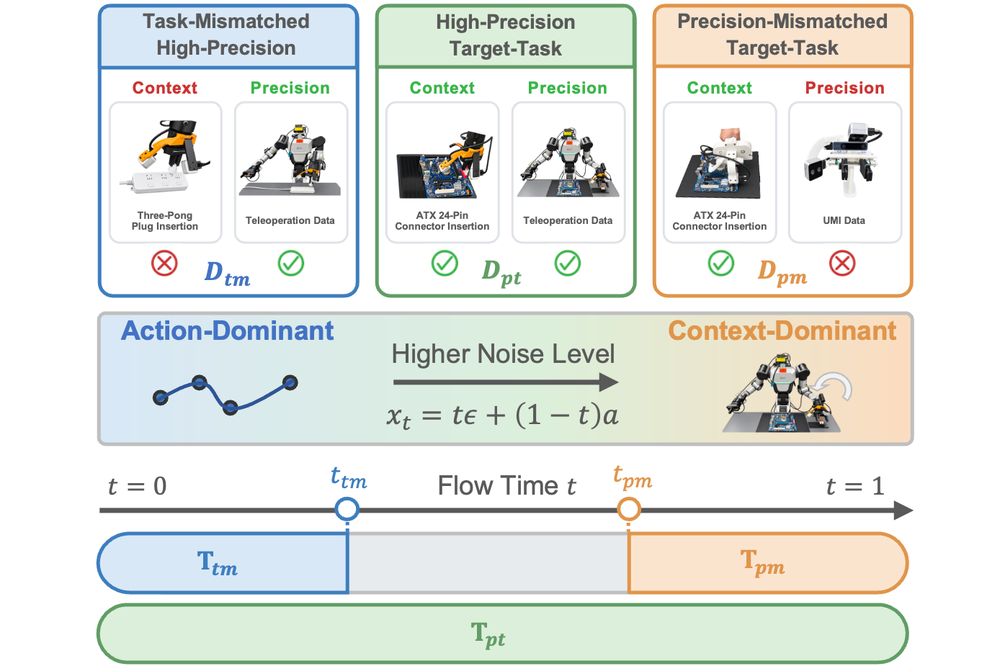
ε4P 通过在高噪声阶段使用目标任务的低精度数据、在低噪声阶段使用其他任务的高精度数据,实现异构不完美数据的「升级利用」。真实机器人实验显示,该方法最多可提升策略成功率 31.7 个百分点。