ε4P:用不完美数据训练高精度机器人操作
原标题:Imperfection for Precision: Upcycling Imperfect Data for High-Precision Robotic Manipulation
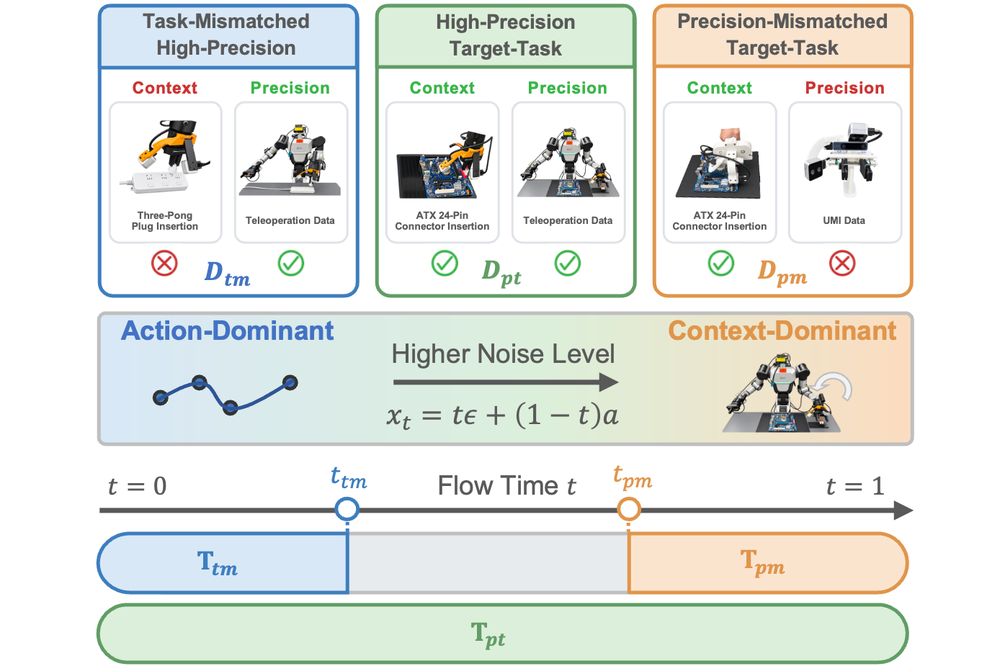
ε4P 通过在高噪声阶段使用目标任务的低精度数据、在低噪声阶段使用其他任务的高精度数据,实现异构不完美数据的「升级利用」。真实机器人实验显示,该方法最多可提升策略成功率 31.7 个百分点。
本期生成时未包含该文的全文翻译,以上为中文摘要;完整内容请点击下方"阅读原文"。