📰

头条

1 篇
IEEE 专访 Dejan Milojicic:2030 年 30 大技术趋势
Robotics & Automation News · 原标题:Interview with the IEEE’s Dejan Milojicic: 30 technology megatrends for 2030

IEEE 发布《2030 年技术大趋势》报告,指出在生成式 AI 之后,下一阶段发展将越来越多地涉及能够感知、交互并在物理世界中行动的 AI 系统。报告将物理 AI 与机器人列为最具发展潜力的领域之一。IEEE 的 Dejan Milojicic 在采访中解读了相关趋势。
🔬

技术进展

1 篇
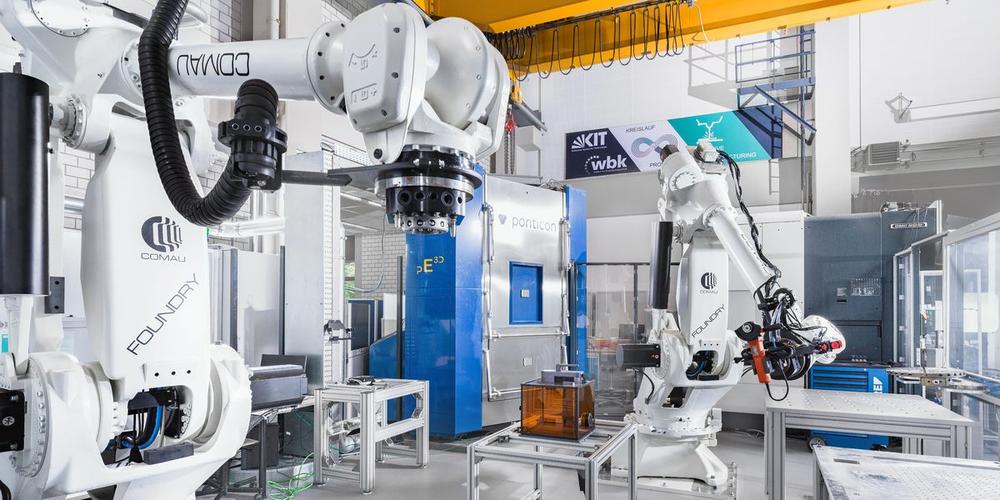
机器人回收员:从报废机器中拆解回收零部件
IEEE Spectrum Robotics · 原标题:Robot Recycler Salvages Parts From Broken Machines

全球在用的工业机器人已超过 400 万台,研究人员预测这一数字将持续增长。随着大量机器人及产品报废,研究人员正在开发能够自动拆解损坏机器、回收可用零部件的机器人系统,以应对电子废弃物处理和资源循环利用的挑战。

📄

论文精选

1 篇
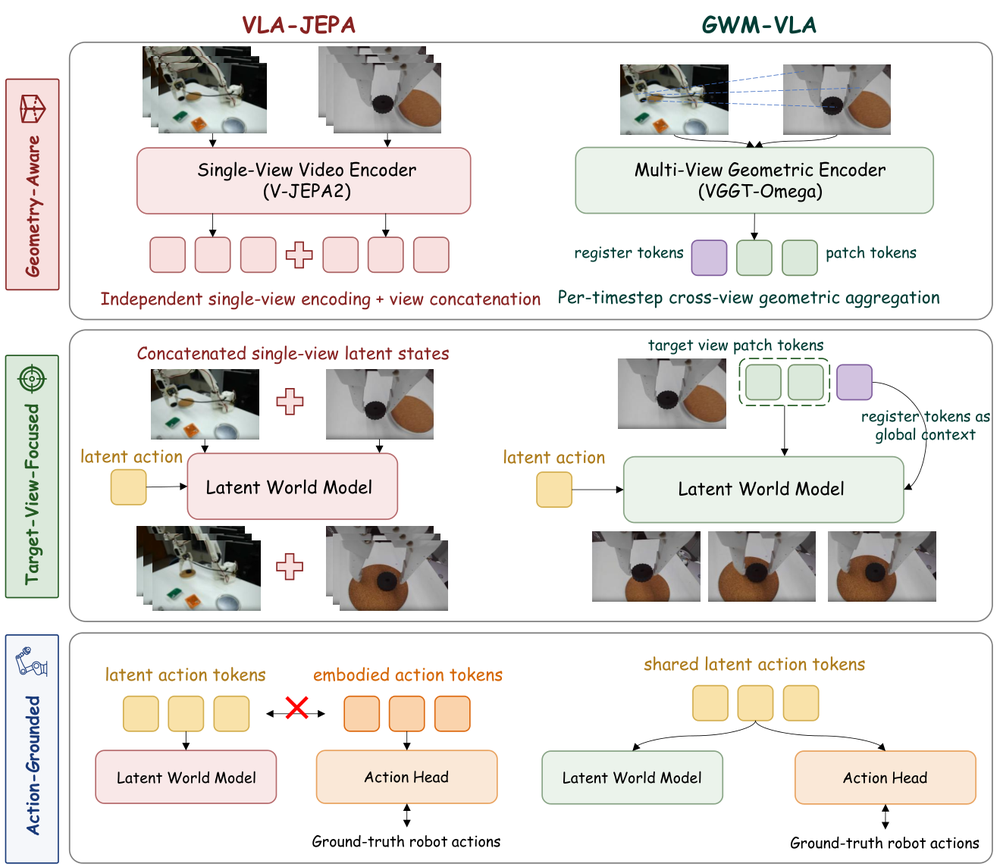
GWM-VLA:面向视觉-语言-动作学习的几何感知潜在世界建模
arXiv cs.RO · 原标题:GWM-VLA: Geometry-Aware Latent World Modeling for Vision-Language-Action Learning

研究人员提出 GWM-VLA 框架,旨在提升 VLA(Vision-Language-Action)模型在视觉和环境变化下的鲁棒性。现有潜在世界建模方法通常独立编码各相机视角、整体预测场景动态,缺乏对几何关系的显式建模。GWM-VLA 通过引入几何感知的潜在世界模型,改善机器人在操作任务中的表现。