机器人回收员:从报废机器中拆解回收零部件
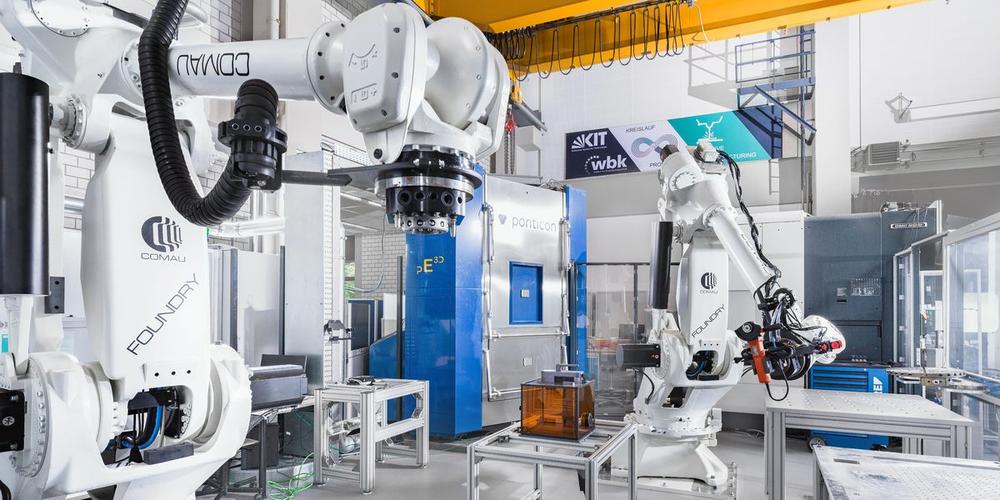
由机器人制造的物品无处不在。如果你今天用过汽车、家用电器或智能手机,那么你就用过至少部分由机器人制造的物品。制造商想要生产(消费者想要消费)的产品越多、成本越低,所需的工业机器人就越多。据国际机器人联合会(International Federation of Robotics)统计,目前全球在用的工业机器人超过400万台。研究人员预测,随着制造业的快速增长,到2030年这一数字将增长到1600万台以上。但当它们开始损坏时会发生什么?德国卡尔斯鲁厄理工学院(Karlsruhe Institute of Technology, KIT)的研究人员设计了一套新系统,可以预测损坏机器人的缺陷所在,并在拆解过程中保护有价值的零件免受损坏。为了可持续地继续机器人技术的发展,行业应当为机器人系统的拆解、回收和重建做好准备。
该系统由一个推测机器人如何损坏的预测算法,以及实际拆解损坏机器人的机械臂组成。在流程的每个阶段,系统都会检查结果是否与其预测一致,并在必要时更新其方法。例如,在下面的视频中,系统首先拧下一个损坏部件上的螺丝。为了模拟卡住的螺丝,研究人员更换了这颗螺丝。当系统观察到螺丝仍然留在原位时,它转而通过铣削去除材料来拆下该部件。
系统设计者之一 Jan Baumgärtner 表示,用新零件制造机器人很容易。每一步都有明确的说明,不存在预期之外的偏差。但拆解一个已经损坏的东西是不可预测的。"我们可以想象出100种可能出错的方式。"如果你在不知道它是如何损坏的情况下就开始拆解,当你发现问题时,可能不得不返工部分已完成的工作。例如,如果你需要拧下将两个部件固定在一起的100颗螺丝,但最后一颗螺丝卡住了,那么拧下所有那些螺丝的时间就白费了——你本该从一开始就使用不同的方法来拆下该部件。
如何拆解机器人
KIT 的机器人拆解系统依赖于损坏机器人及每个零件的 CAD 模型,因此它可以了解各个零件应有的行为方式,并识别任何异常情况。它还使用一个数学模型来预测损坏零件所受的损伤。当你给系统一个损坏的设备和一份 CAD 模型时,它首先会推测损坏设备的每个零件应该如何运动。每个零件可以沿其运动的轴称为自由度(DoF)(例如,螺丝应该能够旋转,但不应左右移动)。拆解系统会轻推每个零件,看它是否按预期运动。根据零件的实际运动方式,系统随后使用数学模型来预测零件出了什么问题:一个被腐蚀的零件可能运动得比你预期的少,一颗松动的螺丝可能运动得更多,而一个变形的零件可能具有与预期不同的自由度。
在拆解开始时,系统会制定一个计划。它推测正在拆解的设备可能存在什么问题,然后可以根据对拆下的每个零件的观察来修正其推测。例如,如果零件中有一颗螺丝松动,仅从损坏零件的初始照片中可能很难推测出来。但当系统移动这颗螺丝时,它会注意到螺丝的运动方式超出了螺丝应有的运动范围,并在拆解设备时将这颗松动的螺丝考虑在内。
你还可以告诉拆解系统哪些零件是从损坏设备中完好回收的最重要零件,系统会调整其策略以保护这些特定零件。
自动化循环经济
Baumgärtner 设计这套机器人拆解系统的动机是帮助创建循环经济,让旧设备被重新利用来制造新设备,从而减少浪费。"未来的大事是拯救我们的星球,"他说。Baumgärtner 设想将这套由几个机械臂组成的单一系统扩大规模,拥有许多配备不同工具的机器人拆解臂。这些机械臂将分别专注于拆解流程的不同部分,从而让整个工厂可以使用不同的机器人手臂来拆解各种各样的产品。想象一座制造汽车的工业机器人工厂,但它专门用于拆解汽车。或者,正如他所说的,"就像一个拥有100条手臂的巨型机器人。"
最终,如果该系统按预期运行,它将成为一种全自动的方式,从系统中取出损坏的零件,更换它,并重建设备。届时循环经济将真正大放异彩,因为人们将更换旧设备中的损坏零件,而不是一直购买新设备。"这就是为什么我们需要考虑将其规模化,"他说。"因为这意味着它会变得非常便宜,便宜到维修这个(电子设备)比生产它更划算。这就是目标。"
这项研究在维也纳举行的 IEEE 机器人与自动化国际会议(ICRA)2026 上发表。