FRAMES:人形机器人移动操作技能的失败监测与恢复框架
原标题:FRAMES: Failure Recovery And Monitoring of Embodied Skills for Humanoid Loco-Manipulation
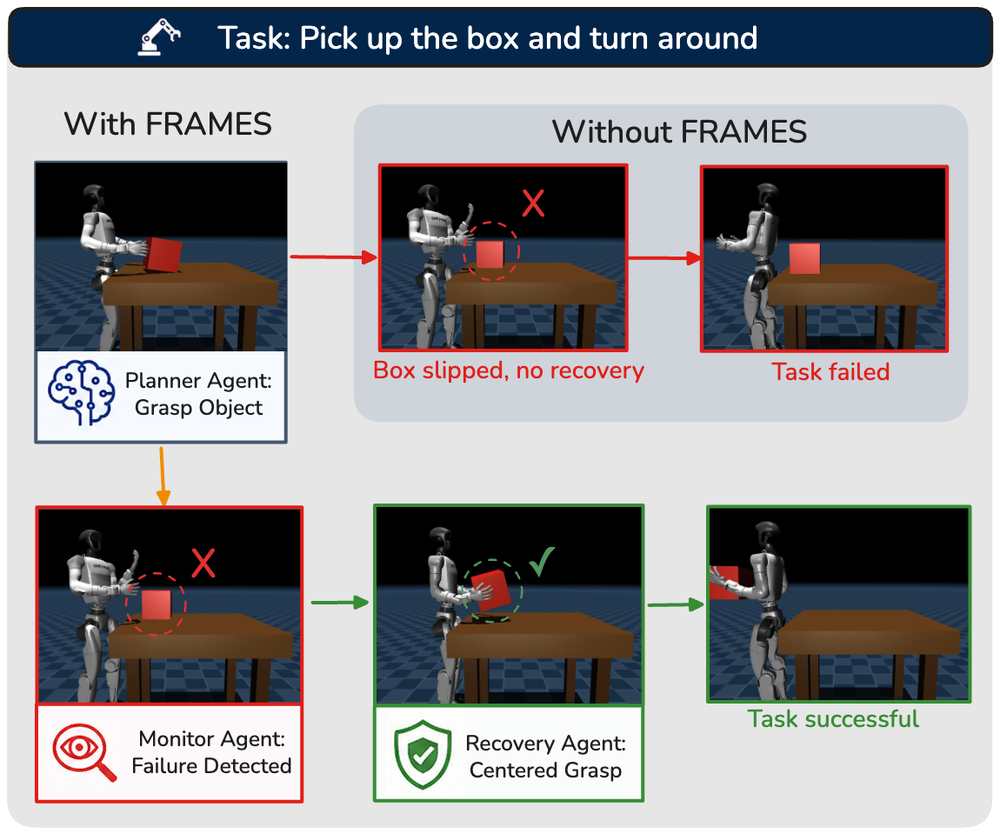
针对 Unitree G1 人形机器人,研究者提出 FRAMES 监督框架:Planner Agent 分解任务,Monitor Agent 基于视觉语言模型和多视角观测评估技能执行,检测到失败后再由 Recovery Agent 进行恢复。在 MuJoCo 上的监控模块达到 94% 准确率。
本期生成时未包含该文的全文翻译,以上为中文摘要;完整内容请点击下方"阅读原文"。