DEXTERA:仅凭单张 RGB 图像即可生成可部署的灵巧操作策略
原标题:DEXTERA: From a Single Image to Deployable Dexterous Manipulation via Real-to-Sim-to-Real
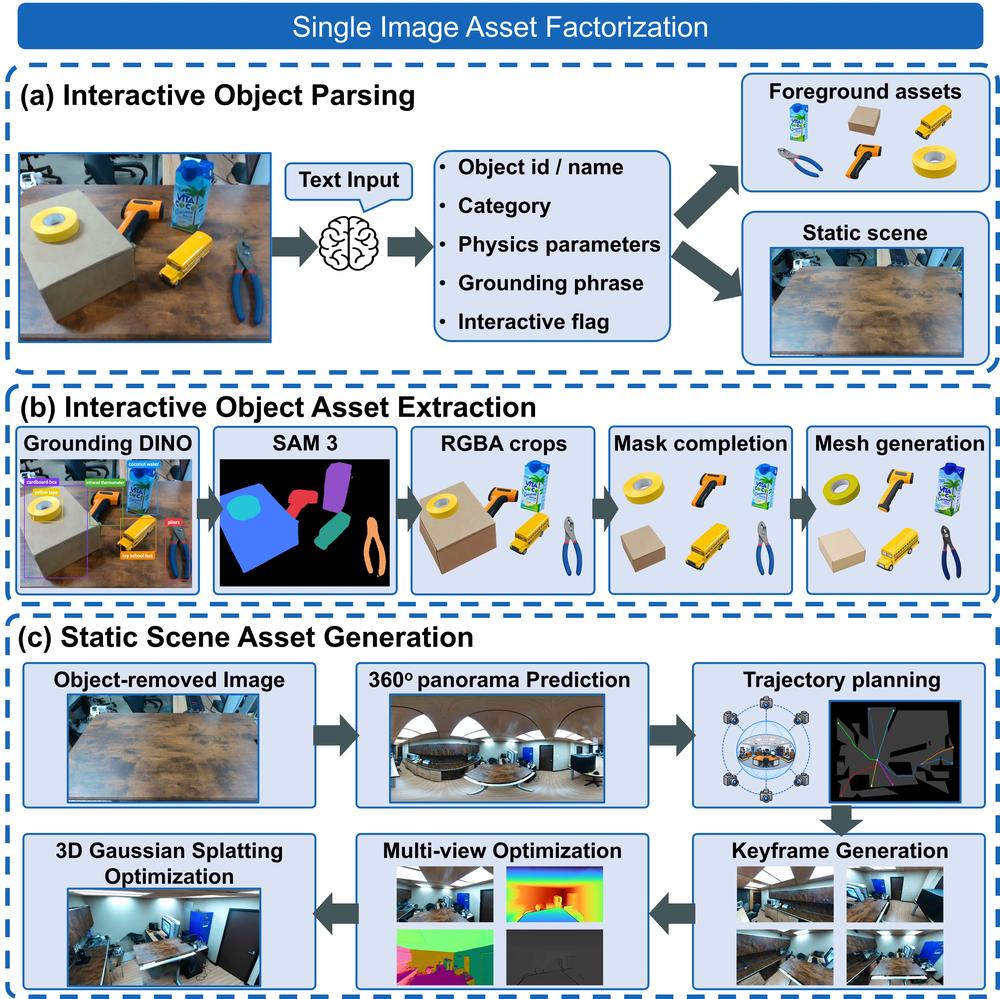
研究者提出从真实到仿真再到真实的自动化流水线:输入单张 RGB 图像,利用 VLM 推断物理参数并重建可交互数字孪生,再结合 VR 遥操作与轨迹合成训练策略。在两种灵巧机器人、六种策略架构上验证,仿真-真实协同训练将平均物理成功率从 29.2% 提升到 61.9%。
本期生成时未包含该文的全文翻译,以上为中文摘要;完整内容请点击下方"阅读原文"。