ForeTac-VLA:预测未来触觉状态的 VLA 模型,接触式操作成功率达 95%
原标题:ForeTac-VLA: A Forecasting-Based Tactile-Vision-Language-Action Model for Contact-Rich Robotic Manipulation
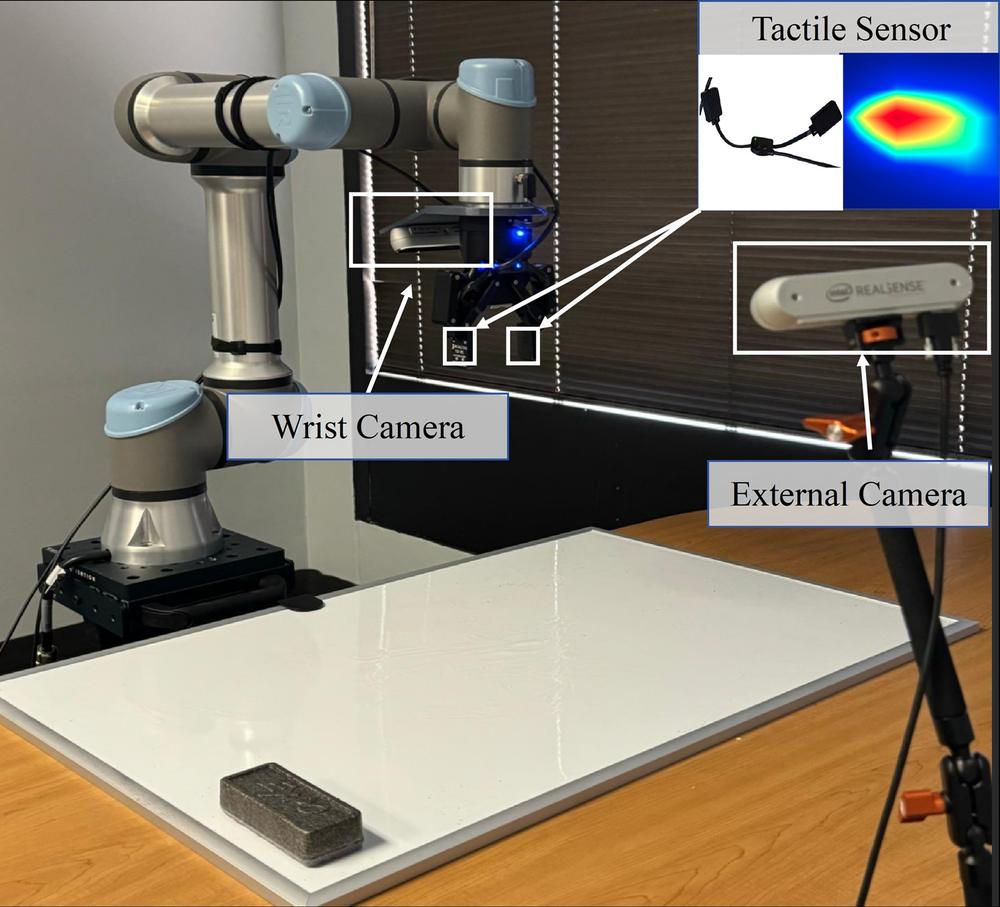
研究者提出 ForeTac-VLA,将触觉观测编码为时序表征并与视觉-语言特征融合,通过预测未来触觉状态来引导动作生成。在四项真实接触式操作任务中平均成功率达 95%,比纯 VLA 基线高 36.25 个百分点,且在低光照与杂乱场景下保持鲁棒。
本期生成时未包含该文的全文翻译,以上为中文摘要;完整内容请点击下方"阅读原文"。