GigaBrain-WBC-0.5:首个用于人形全身控制的行为世界模型
原标题:GigaBrain-WBC-0.5: A Behavior World Model for Robust Whole-Body Control with Environment Interaction
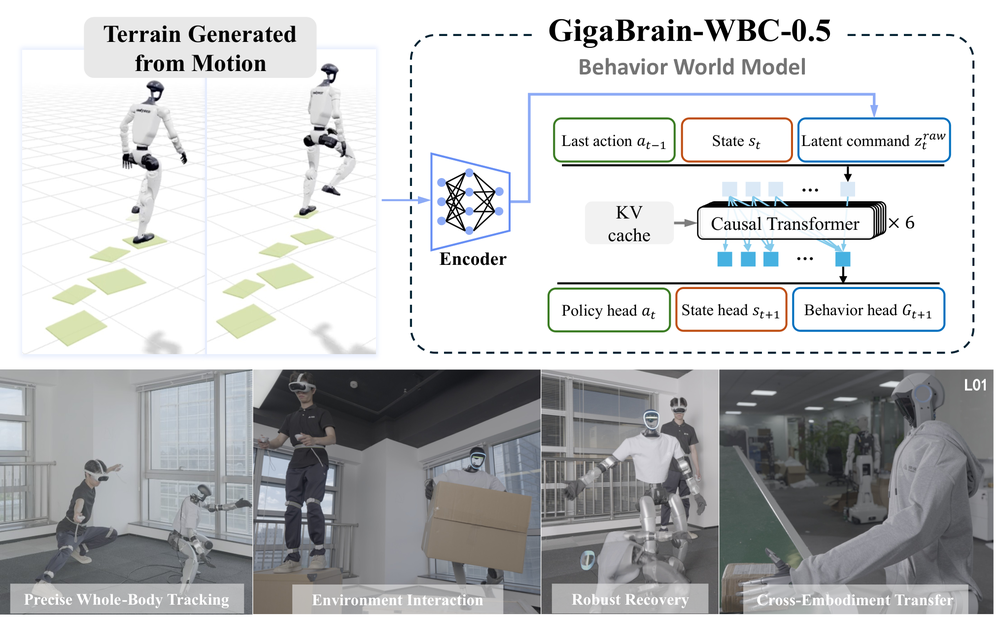
全身运动跟踪策略将人形机器人变成一个稳健的控制接口:远程操作员或上层模型只需提供粗略的运动意图,而底层策略负责保持机器人平衡与物理可行性。
然而,现有跟踪器只在平地有效。它们在空场景中训练,从未学习过与地形和物体接触会如何改变动力学;它们试图通过不断扩大参考动作库来教会策略在任何指令下保持平衡,但一旦可行行为变得依赖环境,这种方法就会失效。
GigaBrain-WBC-0.5 是首个用于人形全身控制的行为世界模型(Behavior World Model,BWM)。它不是纯粹的反应式跟踪器,而是训练一个因果 Transformer 联合预测下一步动作、下一步状态以及下一步潜在行为指令的分布。这样,执行动作的网络也会建模环境如何塑造它接下来能做什么。
研究者还设计了自动地形标注流程,从重定向动作中恢复完整的三维接触几何,从而在大规模现有动作数据集上实现地形标注。部署时,预测的分布被用于在线检测不可行指令,并将其回退到已学习行为上,使机器人以「尽力而为」的方式尝试任务。
最终得到一个统一的策略:接收实时指令、与环境交互,并对不可行指令、跌倒和扰动保持稳健。GigaBrain-WBC-0.5 在四种测试方案中都取得了最高成功率:地形交互 81.3%(是最强基线的 4.3 倍)、不可行指令下 83.1%、跌倒恢复 99.3%(是基线的 16.8 倍)。
硬件试验显示,在缺失支撑和扰动下仍能保持稳健交互;Unitree G1 的检查点只需简单微调即可迁移到 Maker L01 机器人。