DemoMimic:基于局部接触几何,单次演示迁移到多物体灵巧操作
原标题:One Demonstration, Many Objects: Generalizing Manipulation via Local Contact Geometry
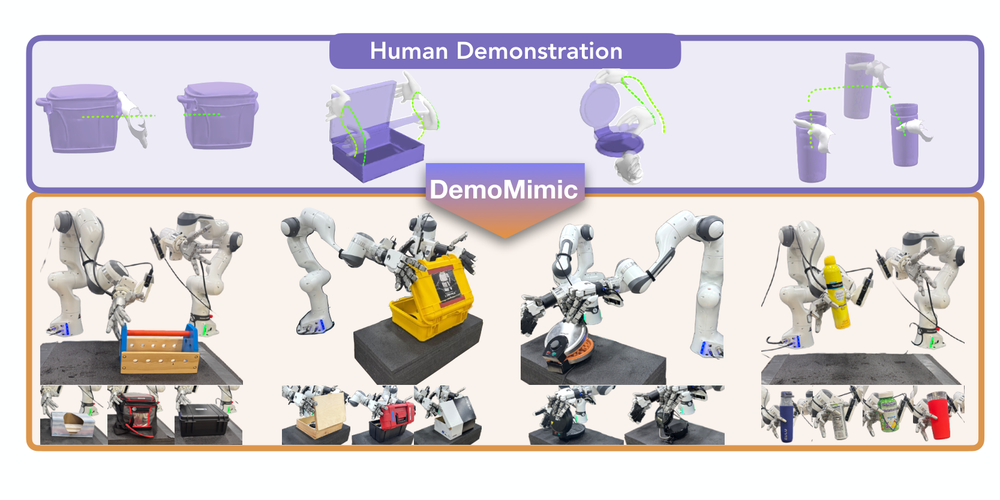
多指机器人手的灵巧操作有望达到人类级别的灵巧度,但收集大规模灵巧手数据仍然困难。相较于机器人遥操作,从人类演示中学习提供了一种可扩展的替代方案,能够为物体交互和接触策略提供强先验。
近期的 sim-to-real 强化学习方法虽然引入了这类先验,但往往存在两个问题:一是缺少明确激励精确接触的奖励函数,导致真实世界表现不佳;二是对未见过的物体实例泛化能力差。
本文提出 DemoMimic(Dexterous Motion Mimic),一种通过关注接触点附近局部几何来操作物体的策略。其核心是以接触为中心的奖励函数,鼓励精确接触并提升 sim-to-real 一致性,从而得到一个可在真实世界运行的单一策略。只要局部接触结构保持不变,该策略就能迁移到不同形状、尺寸、质量和摩擦系数的物体。
真实世界消融实验显示,DemoMimic 在 16 个物体、4 项任务和 2 种机器人手上达到了 71% 的成功率,并且与基线方法相比具有最小的 sim-to-real 性能下降。