ViTacPhys:基于视觉-触觉演示的物理属性感知抓取
原标题:ViTacPhys: Physical Property-Aware Grasping from Human Visual-Tactile Demonstrations
当前基于视觉的动作模型在复杂操作中表现出色,但很少显式利用物体的物理属性来调整策略。
本文提出 ViTacPhys,一个视觉-触觉框架与数据采集系统,能够从人类操作演示中估计物体质量、摩擦系数类别以及连续刚度值。研究者在 60 个刚性与可变形物体上采集数据,结合时序视觉-触觉建模、跨注意力多模态融合,以及从视觉-语言模型获得的语义先验。
在见过的物体上,ViTacPhys 的质量分类准确率达 97.2%,摩擦系数分类准确率达 98.8%,刚度平均绝对百分比误差(MAPE)仅为 5.51%。在已知类别的未见物体上,质量准确率仍有 87.5%,摩擦系数准确率 97.5%,刚度 MAPE 为 9.08%。
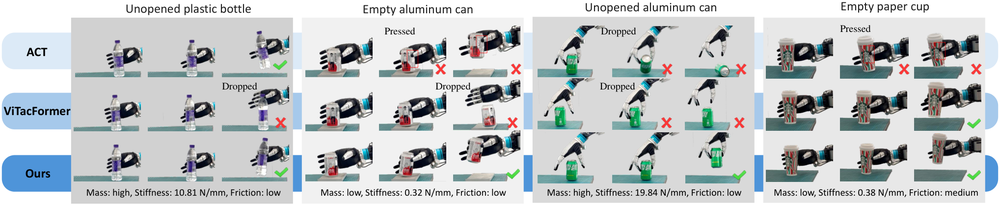
研究团队将 ViTacPhys 从人类操作域迁移到机器人域,使用有限的机器人遥操作数据、机器人风格视频增强以及动作匹配的人类演示,并将其部署为在线自适应抓取模块。最终,基于物理属性的策略在分布内物体上抓取成功率达 95.0%,在分布外物体上达 83.4%。对于两者都能成功抓取的分布外物体,其力轮廓比 ACT 更接近人类遥操作。
这些结果证明,显式估计并条件化物体的物理属性,是实现真实世界自适应抓取的可行路径。