专访 Icarus Robotics 联合创始人 Jamie Palmer:打造'太空机器人劳动力'
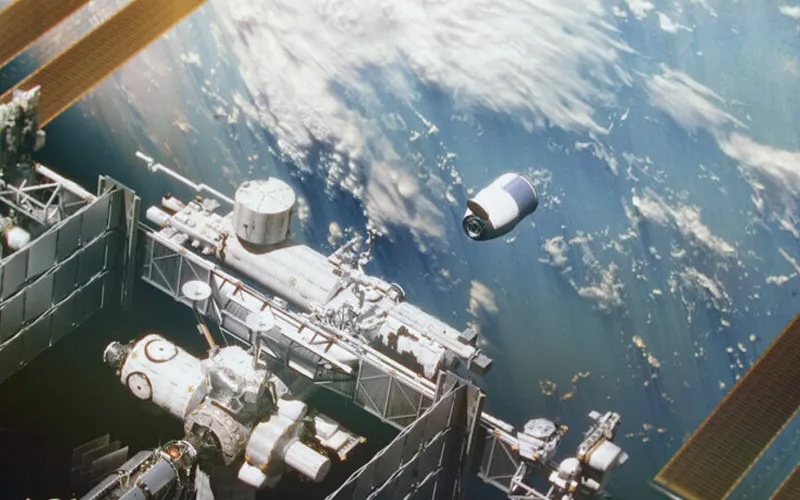
专访 Icarus Robotics 联合创始人 Jamie Palmer:打造太空机器人劳动力 跳转至主导航 跳转至主要内容 跳转至主侧边栏 跳转至次侧边栏 随着各国政府和私营企业加速推进商业空间站、轨道制造乃至月球基础设施的计划,一个问题正变得越来越重要:谁——或者说什么——将在太空中完成这些工作?总部位于布鲁克林的初创公司 Icarus Robotics 认为,其中大部分工作将由智能机器人员工来完成。该公司成立于 2024 年,正在开发其称之为"太空机器人劳动力"的技术,将具身智能(embodied AI)与人在回路(human-in-the-loop)控制相结合,先在轨道上实现日常任务的自动化,然后逐步提高自主化水平。Icarus 的目标并非取代宇航员,而是将他们从重复但必不可少的工作中解放出来——例如货物搬运、设备检查和实验装置搭建——让机组人员能够将更多时间用于科学研究和探索。该公司表示,同样的技术最终可以支持商业空间站、轨道制造设施以及未来的月球和火星任务。
领导该公司技术战略的是联合创始人兼首席技术官 Jamie Palmer,他此前曾从事机器人与人工智能技术方面的工作,并入选福布斯 30 Under 30 榜单。在公司为计划中的国际空间站(ISS)测试做准备之际,Palmer 正在监督 Icarus 具身智能平台的开发。在《Robotics & Automation News》的这篇独家问答中,Palmer 探讨了为什么货物物流是轨道机器人自动化最紧迫的机遇之一、美国缺乏微重力测试设施所带来的挑战,以及为什么仅靠仿真无法取代太空中的真实测试。他还解释了 Icarus 将遥操作(teleoperation)与自主学习相结合的方法,阐述了机器人员工将在新兴商业太空经济中扮演的角色,并分享了他对从国际空间站向商业轨道平台过渡的看法。放眼更远的未来,Palmer 还探讨了当今太空机器人与月球及更远地方的完全自主运行之间仍然存在的技术障碍。
Jamie Palmer 专访
Jamie Palmer
Robotics & Automation News:Icarus Robotics 将自己描述为利用具身智能打造"太空机器人劳动力"。您认为轨道上哪些具体任务最急需自动化,为什么?
Jamie Palmer:货物物流是最直接、影响最大的目标。每 45 到 60 天,就有大约三吨半的货物抵达国际空间站——而卸载、分拣和重新打包这些货物需要一整个宇航员团队花费数天时间。这是让高技能人员从事并不需要其专业知识的工作。除物流之外,接口面板操作、科学实验的搭建与拆除以及常规检查任务也都是很好的候选。这些工作重复性强、定义明确且耗时——恰恰是机器人应该承担的那类工作,这样宇航员才能专注于真正需要人类判断力的科学研究。
但更大的图景还在后面。随着轨道数据中心、商业空间站和太空制造的上线,运营需求将是巨大的。必须有人来建设、维护和运行所有这些基础设施——检查设备、维修系统、组装结构。我们今天为国际空间站打造的机器人劳动力,正是未来太空经济规模化所需的基础。
R&AN:您曾强调美国国内抛物线飞行测试的短缺。对于开发面向微重力环境硬件的初创公司来说,这一瓶颈在实际中有多严重?
JP:这是一个被行业低估的真实制约。Zero-G 是美国唯一的抛物线飞行运营商,随着其运营暂停,为微重力环境开发硬件的初创公司在国内的选择十分有限。对我们来说,它恰好在需要快速推进的阶段增加了时间和成本——你可以仿真很多东西,但你无法仿真微重力。其物理特性在诸多对机器人技术至关重要的方面都有所不同。各个团队不得不飞往欧洲,只为验证基本的硬件行为,这对一家早期公司来说是相当大的额外负担。
R&AN:许多机器人公司可以在地球上利用仿真、数字孪生和 AI 训练环境快速迭代。为什么真实的微重力测试对太空机器人来说仍然不可或缺?哪些类型的公司或组织需要它——您能提供一些名字吗?
JP:仿真能让你走得很远,但微重力会以很难精确建模的方式打破各种假设——流体动力学、接触力学,以及在没有重力锚定的情况下施加力时物体的行为表现。具体到太空机器人,机器人与其环境之间的交互会发生根本性的变化。你需要来自真实条件的真实数据,才能正确地训练和验证你的系统。任何开发在太空中与物体进行物理交互的硬件的公司都需要它——机器人、卫星在轨服务、太空制造领域的公司。你的硬件越接近实际运营,仿真就越无法替代真实环境。
R&AN:公司在成立仅一年左右就获得了国际空间站部署合作伙伴关系。为了如此迅速地从概念走向计划中的在轨测试,您必须克服的最大技术或运营障碍是什么?
JP:有两点最为突出。第一,要足够迅速地在老牌航空航天企业面前建立信誉,以获得一席之地——这个行业的默认假设是一切都需要数年时间,而我们必须持续证明,我们能够在初创公司的时间表内推进执行,同时不在安全或工程严谨性上偷工减料。第二,在无法获得真实微重力环境的情况下,为我们的 AI 生成有意义的训练数据。我们在布鲁克林海军造船厂(Navy Yard)的实验室里建造了一个气浮测试设施,可以模拟二维微重力——它并非完美的替代品,但它让我们能够在推进国际空间站部署的同时,在具身智能的开发上取得切实进展。
R&AN:你们的机器人从人在回路控制开始,并通过示范进行学习。您如何看待未来十年太空运营中遥操作与完全自主之间的平衡将如何演变?
JP:我们对此是有明确规划的。我们从完全遥操作开始——并不是因为自主化不是目标,而是因为遥操作能让我们从真实环境中的专家级人类操作员那里收集真实、高质量的训练数据。在此基础上,我们朝着共享自主(shared autonomy)迈进,即由机器人处理任务中的常规部分,并将边缘情况(edge cases)交还给人类。完全自主是最后一步,随着 AI 证明自己能够可靠地泛化,再逐步赢得。在未来十年内,我们预计常规的、定义明确的任务将在很大程度上实现自主化,人类将从控制者转变为监督者。人类会继续留在回路中,处理新情况、安全关键决策,以及任何需要 AI 尚未赢得的判断力的事务。
R&AN:航天机构和私营企业正越来越多地谈论轨道制造、商业空间站和月球基础设施。您预计机器人员工将在实现可规模化的太空经济中扮演什么角色?
JP:没有它们,商业太空经济就无法规模化——就是这么简单。进入轨道已经不再是难点,在那里运营才是。而仅靠不到 80 名现役宇航员,你无法建立起轨道制造产业,无法运营商业空间站,也无法维护月球基础设施。这个数字不会增长得那么快。机器人并不是要取代这支劳动力队伍