ViBe:面向感知型人形机器人全身控制的视觉行为自适应
原标题:ViBe: Visual Behavior Adaptation for Perceptive Humanoid Whole-Body Control
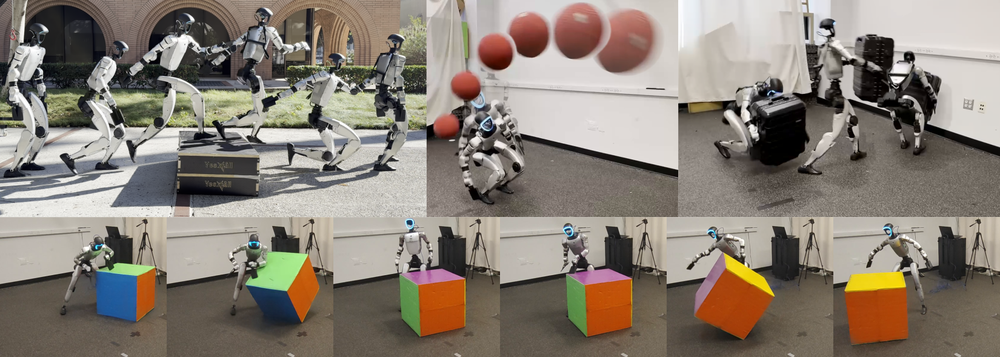
arXiv:2609.09918v1 公告类型:新增 摘要:动作追踪(motion tracking)为人形机器人全身控制提供了一条可扩展的技术路线。按照其设计,由此得到的追踪器缺乏外感受(exteroceptive)反馈,因此对环境的响应仍然要依赖于更高层级的规划器。现有的感知型控制器从零开始训练仅含几何信息的编码器,以牺牲语义信息来换取 sim-to-real 迁移的便利,并且通常依赖师生蒸馏(teacher-student distillation)来完成特定任务。我们提出 ViBe,这是一个用于将动作追踪器适配到感知控制任务的后训练(post-training)框架。我们利用预训练的视觉编码器,并结合多查询提取器(multi-query extractor)模块来学习任务相关的感知反馈。该反馈通过低秩适配器(low-rank adapters)嫁接到追踪器的输入上,从而实现参数高效的微调。在给定任务奖励和参考数据集的情况下,这一模块化控制器可以直接通过策略优化进行适配。在四项任务中,ViBe 展现了零样本(zero-shot)的 sim-to-real 迁移能力,涵盖在路缘和跑酷场景中的感知行走、Repose Cube(立方体重置)、全向物体移动操作(omni-object loco-manipulation)以及躲避球任务,并在室外、低光照和 RGB 干扰物条件下均表现出视觉上的鲁棒性能。最后,我们使用一个刻意保持简单的规划器解决了一个目标导向的 Repose Cube 任务,证明了经由我们的方法适配的感知型控制器的有效性。