EgoHumanoid-V2:从人体到人形机器人的协调全身 loco-manipulation 技能迁移
原标题:EgoHumanoid-V2: Human-to-Humanoid Transfer of Coordinated Whole-Body Skills for Loco-Manipulation
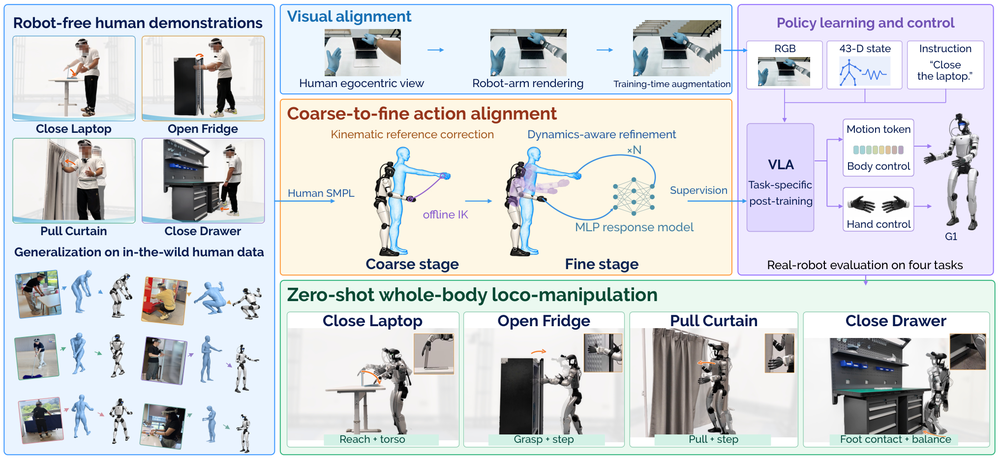
EgoHumanoid-V2:面向 loco-manipulation 的协调全身技能从人体到人形机器人迁移
人类演示能够捕捉多样化的场景与丰富的全身技能,且无需机器人遥操作。以往关于第一人称视角迁移的工作多强调解耦控制下 loco-manipulation 的场景泛化,而对协调全身技能的直接迁移探索较少。本文提出 EgoHumanoid-V2,首个面向协调全身 loco-manipulation 的第一人称视角人体到人形机器人技能迁移框架。
其核心在于由粗到精的动作对齐:结合运动学参考校正与动力学感知 refinement,在保持全身协调的同时提高末端执行器位姿精度。此外,我们采用机器人手臂渲染与训练时图像增强,以缩小视觉 embodiment gap 并提升视角鲁棒性。
在四项真实世界任务中,基于对齐后人类数据训练的视觉-语言-动作(VLA)策略实现了 zero-shot 技能迁移,无需目标任务机器人演示。其任务表现与基于遥操作数据训练的策略相当,但数据收集成本更低。这些结果支持将人类数据作为直接的技能监督。