基于单视角观测实现真实世界大型物体的双臂协同灵巧抓取
原标题:Real-World Cooperative Bimanual Dexterous Grasp of Large Objects from Single-View Observations
arXiv:2608.10383v1 公告类型:新发布
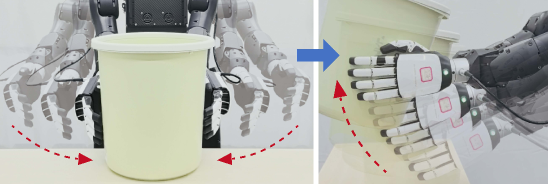
摘要:大物体的双臂灵巧抓取是机器人操作中的一项关键挑战。然而,现有大多数研究聚焦于顺序操作而非协同抓取,而针对此类双臂任务的方法大多局限于仿真环境。这些局限源于获取完整 3D 物体模型以及生成物理上合理的抓取动作的困难。为填补这一空白,我们提出了一个真实世界双臂抓取框架,包括:一个捕捉关节角度、视觉观测和力信号的多模态数据集;一个基于去噪扩散概率模型(Denoising Diffusion Probabilistic Model, DDPM)的模块,可从分割后的点云生成关节级抓取构型;以及一个将运动规划与在线抓取细化相结合的执行策略,以确保物理稳定性与可行性。我们的方法能够从单视角输入合成可执行的双臂抓取,降低了对完整 3D 物体模型的依赖,并确保了真实世界中的稳定性能。在双臂机器人上的实验表明,该方法在具有不同几何形状和姿态的未见物体上均取得了很高的成功率,消融研究也证实了我们系统各关键组件的贡献。