从 VLA 表征中解码任务进度
原标题:Decoding Task Progress from VLA Representations
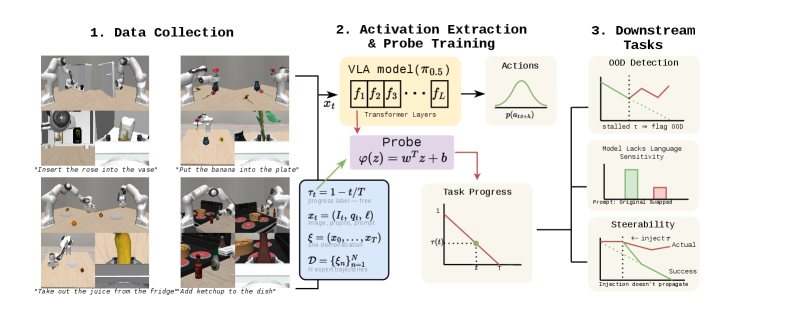
arXiv:2608.13474v1 公告类型:新增 摘要:视觉-语言-动作模型(VLA)正快速走向作为通用操作机器人策略的部署阶段,但目前我们缺乏基本工具来理解这些模型的内部表征,也无法在运行时对其进行监控。借鉴机制可解释性(mechanistic interpretability)的思想,我们对 $\pi_{0.5}$ 的残差流进行探测,发现任务进度——即轨迹中剩余时间的归一化值——可以从激活值中线性读出。我们发现,这一信号在任何机器人特定数据训练之前就存在于预训练的 PaliGemma 主干网络中。在多提示(multi-prompt)数据上训练的单个线性探针可以泛化到未见过的任务,并且在语言反事实(language counterfactuals)条件下会发生变化,但它并不能实现对机器人策略的有效引导(steering)。这些特性使该信号可直接用于对部署中的 VLA 进行仪表化监控。我们将该探针用作一种简单的无标签 OOD(分布外)检测器,用于检测任务进度停滞,并发现其性能可与最先进方法相媲美。我们的研究结果表明,VLA 拥有丰富的、可线性读出的任务进度等语义量的内部表征,而学习读取这些信号为监控部署中的视觉运动策略提供了一条轻量级、可解释的路径。