BeyondMimic:让人形机器人不经逐个动作训练就能完成杂技
原标题:New robot system helps humanoids master acrobatics without training each move
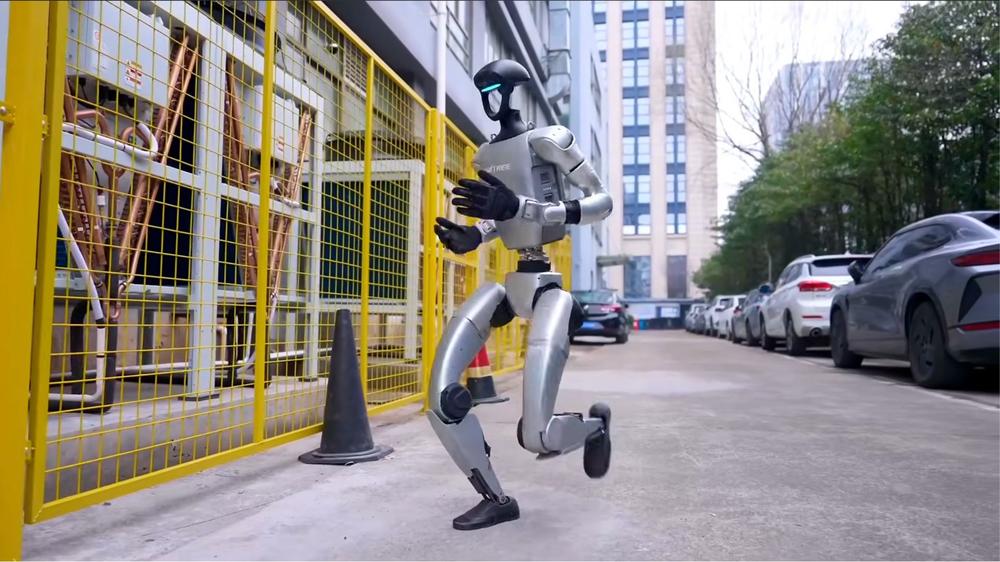
研究人员开发了一种新框架,使人形机器人能够执行敏捷、类人的动作,并在不同技能之间平滑过渡。该系统允许机器人执行复杂动作,包括侧手翻、旋转踢、体育动作和杂技,无需为每个任务单独训练。
这个名为 BeyondMimic 的框架从人类动作数据中学习,并能适应新任务和新环境。研究者表示,该方法有助于克服现有人形控制系统的局限,后者通常需要大量微调或产生僵硬、不自然的动作。
BeyondMimic 模型使人形机器人能够从人类演示中学习敏捷动作,然后组合这些技能来执行从未被明确训练过的任务。该系统解决了人形机器人领域的一个主要挑战:机器人可以被教会单个动作,如走路、跳跃或踢腿,但让它们自然地在不同技能之间切换仍然困难。现有方法通常需要针对每个动作设计特定的奖励函数、大量调优或单独训练。
BeyondMimic 采用两阶段学习框架来克服这些限制。第一阶段使用强化学习(RL)教机器人跟踪广泛的人类动作。关键的是,研究者使用单一的动作跟踪公式、共享奖励结构和通用超参数,而不是为每个动作单独调优系统。
研究者使用约 2.5 小时的多样化人类动作数据训练系统。它学习了数百种技能,从普通的走路、跑步到单腿平衡、跳跃、舞蹈动作、武术动作、旋转踢和侧手翻。随后,21 个代表性动作片段被部署到真实人形机器人上,展示了从仿真到真实世界的迁移能力。