新立体视觉算法让人形机器人拥有更像人类的深度感知
原标题:New stereo vision algorithm gives humanoid robots more humanlike depth perception
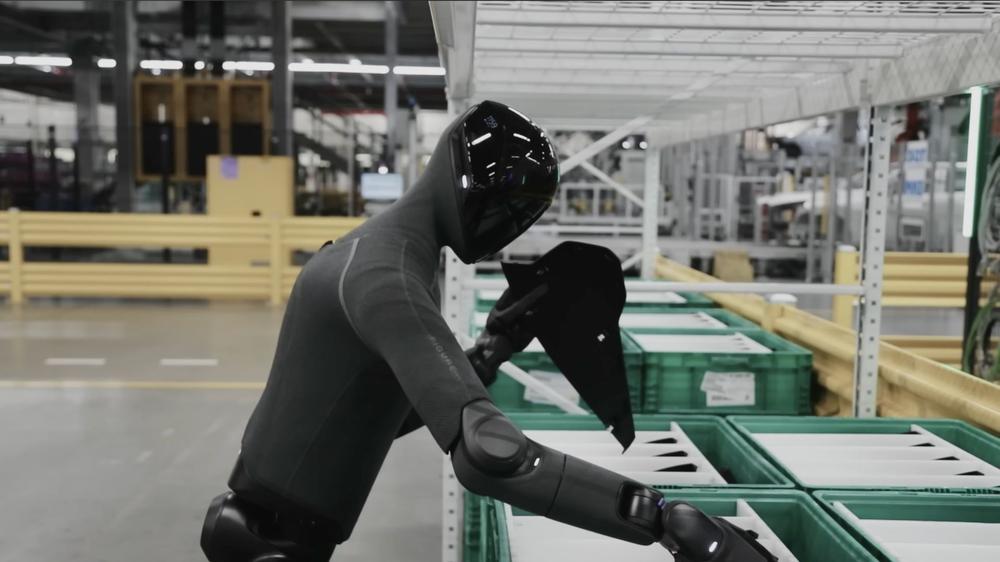
研究人员开发了一种新的视觉算法,使人形机器人能够像人类一样用两只向前的眼睛感知深度。该系统不依赖传统的平行立体相机,而是处理左右图像之间的视觉差异,以建立对场景更准确的 3D 理解。
由多伦多约克大学研究人员领导的团队开发了这种方法,称其可以改善人形机器人判断距离、识别物体朝向和导航复杂环境的方式。研究者表示,这一进展使机器人视觉更接近生物启发的人类深度感知,为能力更强的人形视觉系统奠定了基础。
新立体视觉算法允许人形机器人使用更接近人类视觉的相机布局来计算深度。该方法被称为汇聚双目立体视觉(Convergent Binocular Stereo, CBS),专为两个摄像头可以指向同一位置而非保持平行的机器人头部设计。
与传统的平行立体系统主要计算平行相机图像之间的水平差异不同,CBS 考虑了相机汇聚到目标时产生的水平和垂直视差。这使系统能够将相机运动作为深度感知过程的一部分。
该算法首先将两个摄像头固定在一个 3D 点上,确定所得图像之间的几何关系。然后创建五级高斯金字塔,在多个分辨率下分析图像。在较粗层级,CBS 检测并匹配 SIFT 特征,同时使用极线约束估计水平和垂直视差。随后使用 Gabor 滤波器分析不同方向和尺度的纹理与边缘信息,帮助识别两幅图像之间的对应像素。