HULK:让人形机器人学会全身发力搬运大件物体
原标题:HULK: Learning Whole-Body Forceful Loco-Manipulation for Humanoids
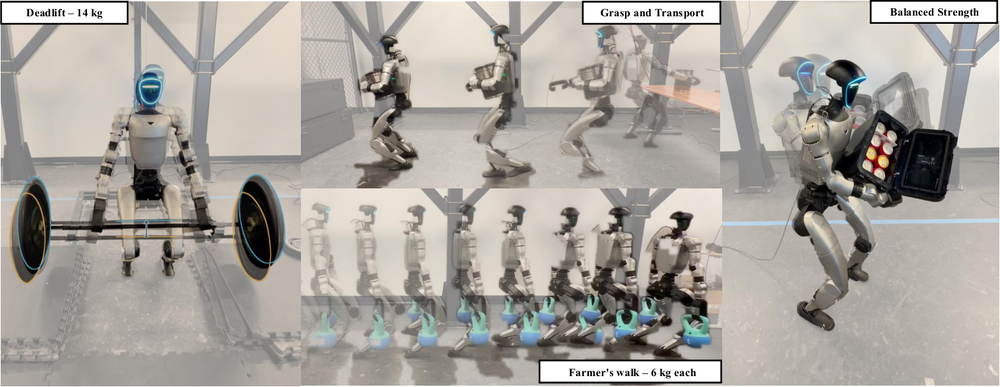
arXiv:2610.08970v1 公告类型:new 摘要:人形机器人在搬运大型、沉重物体时,需要全身进行有力的交互。然而,这类负载会改变人形机器人的重心,并在上半身施加持续的负载,给平衡和指令跟踪带来挑战。我们提出了HULK,一个用于全身发力loco-manipulation的控制框架。该框架使用模型预测控制(MPC)引导强化学习,并预测带载动力学,训练两个教师策略:一个跟踪腕力作用下的手臂运动,另一个在怀抱大物体时完成行走。训练过程中,一个capture-point控制障碍函数增强腕力教师策略,以改善负载下的平衡。我们将两个教师策略蒸馏为单一策略。评估覆盖仿真和Unitree G1平台。在仿真中,带障碍函数的教师策略在每只手臂10公斤负载下,实现了评估控制器中最低的前向和侧向速度跟踪误差,并将聚合 divergent component of motion(DCM)偏移幅度相比单独使用MPC引导强化学习降低35.7%。我们的腕力教师策略可承受高达130 N的躯干推挤扰动。