周五视频精选:人形机器人挑战单杠云梯
Video Friday 是您每周精选的精彩机器人视频合集,由您在 IEEE Spectrum 机器人频道的朋友们收集整理。我们还发布未来几个月即将举行的机器人活动周历。请将您的活动发送给我们以便收录。Humanoids Summit Seoul:2026 年 9 月 22–23 日,首尔;IROS 2026:2026 年 9 月 27 日–10 月 1 日,匹兹堡;CoRL 2026:2026 年 11 月 9–12 日,奥斯汀。请欣赏今天的视频!
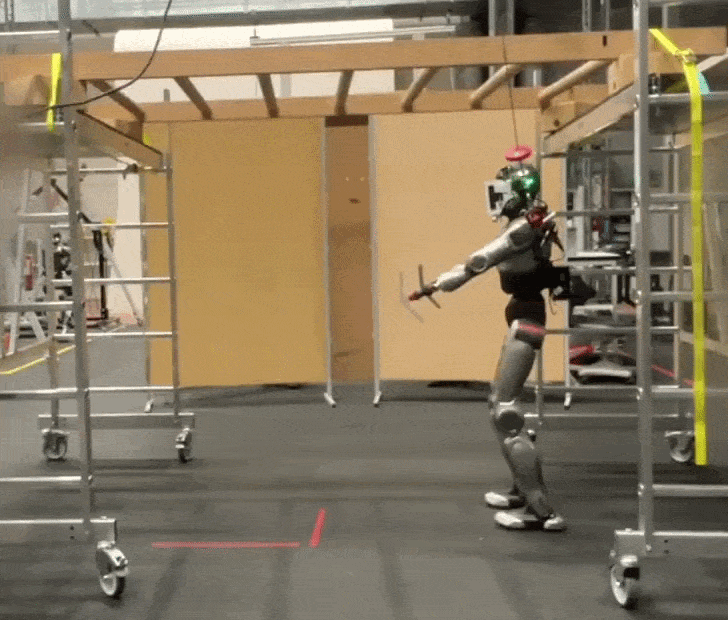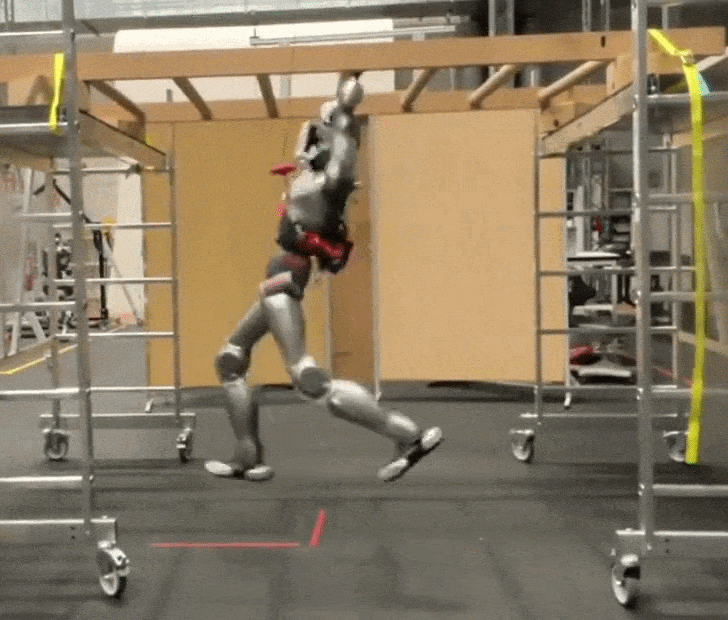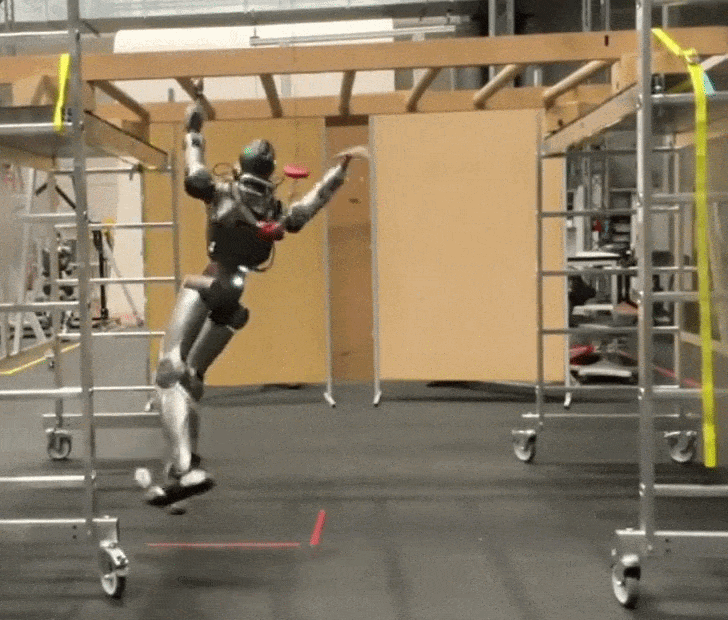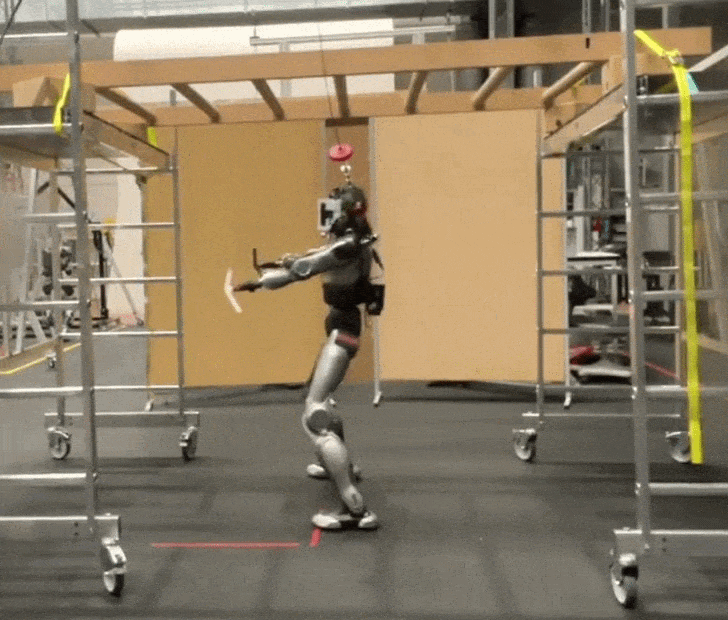
穿越稀疏的 3D 结构,要求人形机器人在执行敏捷、精准的全身运动的同时,感知纤细、悬垂的几何结构。我们通过猴杆穿越(monkey-bar traversal)来研究这一问题:机器人必须跳上该结构,通过与稀疏横杆的交互完成穿越,并安全着陆。可供你借以逃离机器人的障碍清单正变得越来越短。[ ETH Zurich Robotic Systems Lab ]
太好了,给机器人装两个脑袋,我喜欢![ General Robotics Lab ]
9/11 事件是机器人首次有记录地用于城市搜救,并由此催生了灾难机器人(disaster robotics)这一领域。救援人员于 9 月 11 日下午开始集结,并从 9 月 11 日深夜起在废墟堆上持续作业至 10 月 2 日,直到最后一台可用的机器人发生故障。这些机器人没有发现幸存者,但它们找到了遇难者遗体,并帮助在瓦砾中寻找通往地下室和楼梯井的通道——被困消防员可能曾前往那些地方。[ CRASAR ]
Unitree(宇树)重磅全面开源了 UnifoLM-WLA-1.0 具身基础模型,在全球开源模型的多项基准测试中取得了新的 SOTA 成绩。单一模型即可协调桌面操作与全身移动操作,支持跨任务和跨末端执行器泛化,实现"一个模型驱动,全身协调"。[ Unitree ]
柔顺性在物理交互中非常重要。在这项工作中,我们展示了多线路空中机器人如何利用其质心与关节运动,在表面滑动等接触丰富的空中操作任务中实现混合阻抗-导纳控制。该工作将在 IEEE IROS 2026 上展示。[ DRAGON Lab ]
谢谢你,Moju!提醒我别靠得太近。[ RaiLab Kaist ]
欢迎来到本期《看起来真的不应该能飞起来的东西》。[ Texas A&M University Advanced Vertical Flight Lab ]
要在各种地形上实现敏捷且通用的腿式运动,需要感知与控制的紧密集成,尤其是在存在遮挡和落脚点稀疏的情况下。现有方法已在跑酷赛道上展示了敏捷性,但往往依赖端到端的感觉运动模型,泛化能力和可解释性有限。相比之下,面向通用运动的方法通常敏捷性有限,且在视觉遮挡下表现挣扎。我们提出了一个用于敏捷且通用运动的统一强化学习(RL)框架,在控制策略中引入了一种新颖的基于注意力机制的地图编码器。[ ETH Zurich Robotic Systems Lab ]
人形机器人的杀手级应用终于来了!不过我们大概不该这么叫它。[ Unitree ]
我猜这个演示回避了洗碗中许多真正困难的部分。不只是水和滑腻的肥皂泡沫,还包括判断一个盘子什么时候是脏的,以及什么时候才算真正洗干净了。[ Flexiv ]
好吧,我想我可能会想要一个机器人,在我冒雨徒步登顶的时候给我送一个卷饼……?[ DEEP Robotics ]
AI 已经改变了数字世界。它编写我们的代码,生成我们的图像,用我们的语言进行推理。但物理世界——那些生产我们的电力、燃料、钢铁和化学品的工厂——它几乎尚未触及。ANYbotics 首席执行官兼联合创始人 Péter Fankhauser 讲述了公司背后的押注:为什么腿式机器人被证明是进入世界上要求最苛刻的工业工厂的正确路径;在被专家称不可能之后,为爆炸性环境认证一台机器人付出了什么;以及自主工业作业将走向何方。[ ANYbotics ]