Boston Dynamics 为 Atlas 人形机器人推出新款四指灵巧手
Boston Dynamics 为 Atlas 人形机器人推出新款四指灵巧手
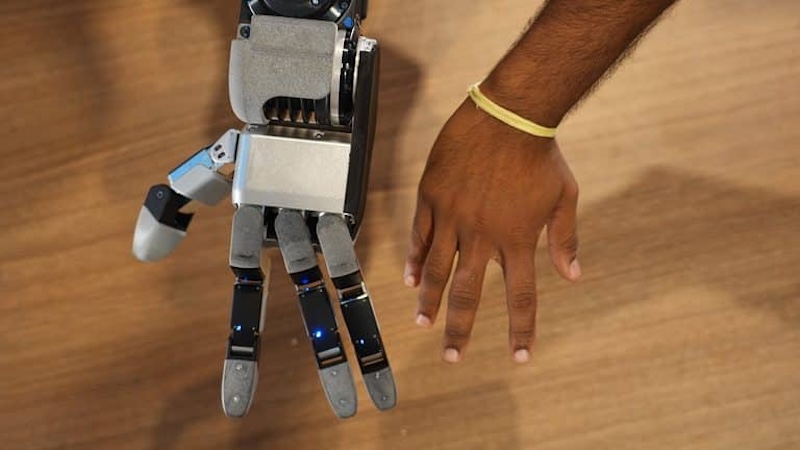
Boston Dynamics 为其 Atlas 人形机器人发布了一款全新四指灵巧手,旨在兼顾复杂操作与工具使用所需的灵活性,以及工业作业所需的强度与耐用性。新手拥有 13 个自由度(DoF),其中包括一个四自由度的对掌拇指,并采用直驱设计,指尖与掌心布满密集的压力触觉传感器。
Boston Dynamics 表示,这一设计使 Atlas 能够完成复杂的操作任务,包括手中物体重定向、捏取与三指抓取、从滑落中恢复,以及操作电钻、电动扭矩螺丝刀、打磨机、钉枪和焊接炬等工具。
该公司特意选择四指方案,而非复制人类五指结构。其理由是,去掉小指可以降低成本、减小尺寸、减少执行器数量和潜在故障点,而不会显著削弱功能。
从抓取到操作
Atlas 此前采用的七自由度双手主要面向大范围物体的抓取。Boston Dynamics 称,新一代手部则是为了实现对物体的精细操作。三根手指各有三个自由度,而对掌拇指则有四个。拇指可沿其余手指的长度和宽度方向滑动,使 Atlas 能够形成不同的捏取与握持工具姿态。
新手大小约等于一只成年人的大手,部分原因是 Atlas 被设计成可在为人类设计的空间、环境与工作站中作业。Boston Dynamics 表示,尽管灵活性大幅提升,新手仍保持了与上一代相近的力量。该公司此前曾展示 Atlas 搬运一台满载后超过 100 磅的小型冰箱。
执行器采用封装设计,且使用单一执行器类型,没有线缆跨关节布线。Boston Dynamics 称,这种架构旨在提高耐用性、可制造性和可维修性,因为人形机器人正朝着更大规模生产迈进。
Atlas 为何只有四指
Boston Dynamics 透露,放弃第五根手指的决定源于内部实验:他们测试了小拇指是否提供了足够额外的功能,以证明增加复杂度的合理性。在开发过程中,首席技术官 Zack Jackowski 让团队成员将小指与无名指绑在一起工作一天,并汇报哪些任务无法完成。该实验帮助团队确信,四指已足以满足目标能力。
增加一根手指需要额外三个执行器,会提高手部成本、体积和潜在故障点。最终的四指架构仍能完成手中重定向、从滑落抓取中恢复,以及在操作工具扳机时稳定持握。
面向工业作业的触觉感知
手部集成了覆盖指尖与掌心的密集压力触觉传感器,与通过执行器提供的本体感觉感知相辅相成。Boston Dynamics 表示,这使 Atlas 能在与物体交互时检测微小接触信号,并为更精细的操作提供所需反馈。
反向可驱动性(backdrivability)与执行器透明度也是设计的核心,使机器人能够利用本体感觉实现敏捷操作与力控调节。
工具使用是重点方向。Boston Dynamics 认为,与其试图让手部直接完成所有任务,不如像人类一样,把工具视为人形机器人能力的延伸。公司认为,随着人形机器人走出传统抓取-放置任务,进入涉及装配、线缆、工具和半结构化环境的任务,这一点将越来越重要。
面向强化学习与仿真设计
这款手还专门针对仿真与强化学习做了设计。Boston Dynamics 称,其刚性直驱执行、可反向驱动的传动机构和控制系统,使手部的物理行为能够在仿真中以高保真度复现。这使强化学习系统可以在改变电机扭矩、表面摩擦、物体几何和扰动等因素后训练操作策略,再将这些行为迁移到实体机器人。
该公司表示,已在动态操作任务中取得初步 sim-to-real 成果:行为完全在仿真中训练,随后部署到 Atlas 硬件上,并以高频率的执行器本体感觉作为反馈。
Boston Dynamics 将强化学习视为人类演示数据的重要补充。人类演示可以提供关于物体操作的大量信息,而仿真强化学习则能训练高速控制与力控调节,使这些动作在机器人上可靠执行。
这款手是 Boston Dynamics 最新一代全电动 Atlas 人形机器人的配套方案,该公司正为其开发工业应用,并最终实现大规模制造。Boston Dynamics 认为,灵巧的工具使用将是人形机器人成为能够完成广泛真实工业任务的柔性机器的核心能力。