ETH Zurich研制独立行走机器手,仅靠指尖即可移动与操作
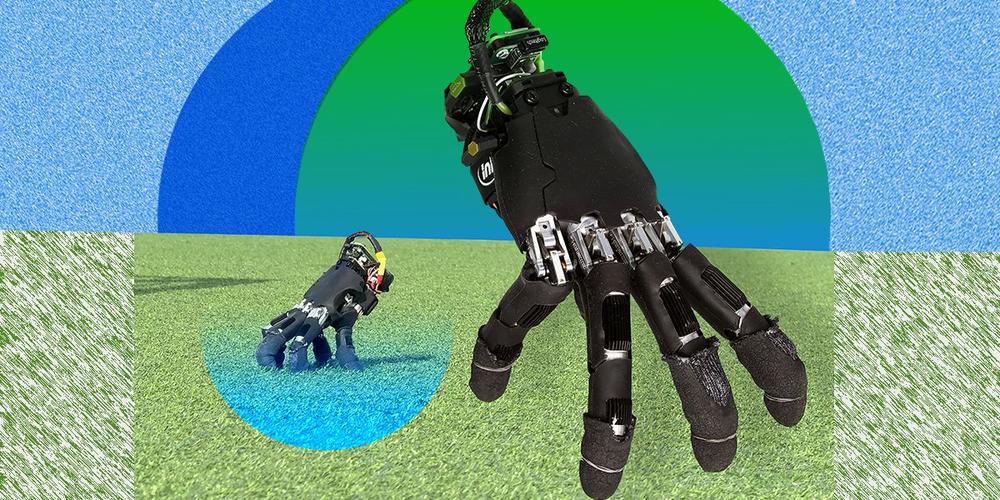
对手臂末端长一只手,大多数人来说理所当然。但如果机器人不必遵循和我们一样的规则呢?ETH Zurich的研究人员将一只市售机器手改造成了一台完全自包含的机器人,它用指尖行走,同时用这些手指操作周围环境。研究人员表示,除了为打算打扮成Addams Family成员的人提供完美的万圣节配饰——该家族 famously 由一只名为Thing的分离行走手陪伴——这只机器手还能在传统机械臂无法触及的地方操作控制器和搬运物体。
ETH Zurich软体机器人实验室的博士生Amirhossein Kazemipour领导了该项目。他认为,这只手在工业环境中精细维护任务或搜救场景中会很有用:机器人可以把手拆下来,探索身体其他部分无法进入的狭窄空间。更广泛地说,他表示,这项工作朝着机器人学的一种新思路迈进:身体部位不再局限于单一角色。
“我想看看一只机器手在没有机器人其余部分的情况下能做多少事,”Kazemipour告诉IEEE Spectrum,“如果我们能摆脱机器人部件的传统观念,让这些部件去做它们并非专为设计的其他任务,会怎样?”
让机器手行走并非首次尝试,但此前工作通常依赖专门设计的手。ETH团队则决定使用Wuji Technology的市售硬件,并加装一个80克的背包,内含电池、惯性测量单元(IMU)和Raspberry Pi Zero。Kazemipour说,他们选择商用机器手是因为他们不想牺牲手的操作能力。他补充说,这带来了巨大挑战,因为手的形状为抓取而优化,而非爬行。
如何用指尖行走
为了教会这只手行走,研究人员在仿真中使用强化学习训练模型——即模型通过多轮试错学习技能,接近目标行为时获得奖励,偏离时受到惩罚。但Kazemipour表示,手的不寻常几何形状意味着他们无法直接复用训练其他腿式机器人的方法。他说,标准四足或双足机器人通常在左右两侧对称,这简化了行走与平衡。而手完全不对称:手指长度各异,还有可对拇指。除了奖励正确速度和方向、惩罚摇晃或抖动外,团队还引入了一种新方法,让手在模拟训练中保持爬行姿态。为了应对手指长度不均,他们为每根手指设定了相对于手掌的目标位置,基于其在爬行姿势中的自然位置。然后惩罚手指偏离该参考点,形成了他们所称的“虚拟弹簧”,将手指拉回爬行姿态。关键的是,手指前后移动的惩罚远小于横向移动,因此以这种方式迈步的代价很低,相比之下移动带来的奖励更高。
团队还针对其他技能训练了独立模型,例如摔倒后翻身、按键盘按键、将物体推至目标。Kazemipour说,四个模型都能装进机载计算机,控制器可按需切换。
在现实世界测试中,这只手在14种不同表面上爬行,包括光滑地板、金属格栅、草地和碎石。其他实验证实,它可以左右转弯,平均速度达到每秒9厘米。在25次试验中,它成功自行翻身21次。当通过顶部摄像头获取视频流时,它甚至能连续15次自主将一个41克立方体推到最远40厘米外的目标位置。
“这项工作最吸引我的是,同一根手指既能移动手部、支撑重量,又能与周围环境互动,”东京大学教授Masahiko Inami表示,他的团队也开发过手形行走机器人。他认同移动机器手在到达狭窄空间和操作机械臂难以触及的控制器方面会很有用,不过他补充说,实际部署需要机载感知和更稳健的导航。Inami实验室的博士生Hideki Shimobayashi还指出,行走对手部产生的负载与抓取截然不同,因此耐用性可能是一个挑战。
然而,Columbia University机械工程副教授Matei Ciocarlie表示,这是一个“很酷的结果”,表明机器手不必局限于与人类双手相同的能力。“可以想象一种全新的移动操作器类别:同时具有灵巧性、能够穿越复杂地形,并能搬运与自身大小相当的负载,”他说。
Kazemipour将自己的工作视为更长远的机器人愿景的一部分:由不必绑定单一任务甚至单一身体方案的部件组成,他称之为“自主模块化具身”。“机器人身体部位不应被永久分配单一功能,”他说,“它们可以根据任务动态转换角色,在作为某一具身系统的组成部分和作为自主智能体之间切换。”