中国“章鱼博士”机器人获得可跨身体学习的“大脑”
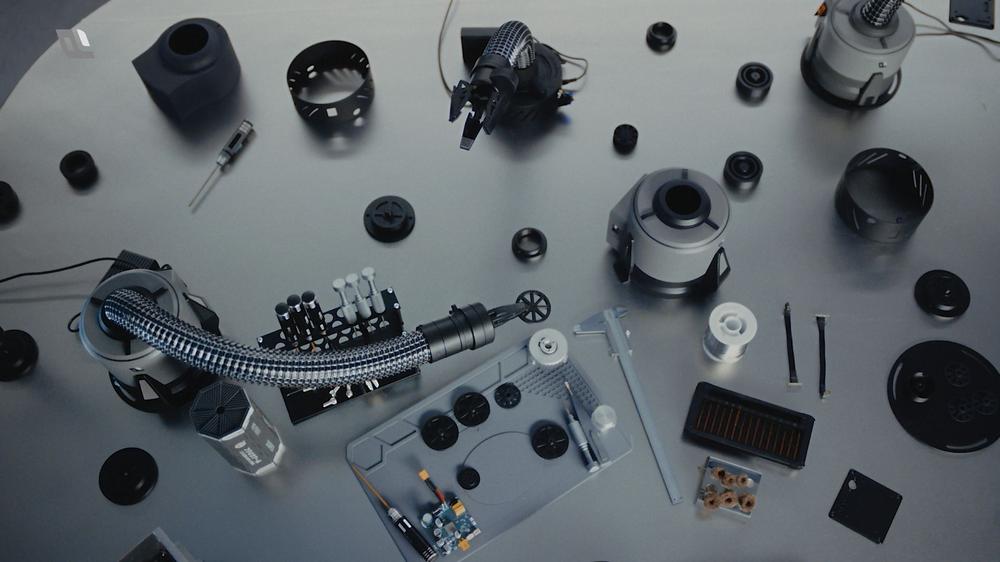
大多数机器人AI系统都存在一个尴尬的依赖问题。更换机器人,控制它的智能系统可能也得跟着大改。Feagine Robotics采取了不同的路线。该公司推出了Fi0,一个跨本体(cross-embodiment)基础模型,旨在让任务知识在物理结构不同的机器人之间得以保留。与此同时,Feagine还推出了三款腱驱式软体机械臂A01、A02和A03,它们提供不同的长度、分段数和自由度(DoF),用于验证这一理念。随着机器人技术超越标准化工业机械臂的范畴,这个底层问题正变得越来越重要。跨本体学习的研究已经表明,让模型接触更多样化的机器人身体,可以提升其泛化到陌生机器的能力。Feagine
身体本身就是问题的一部分
机器人的物理结构决定了它实际能做什么。两节式机械臂的可达工作空间与三节式不同。更长的机械臂可以从更短的机械臂无法达到的角度接近物体。而能够连续弯曲的软体机械臂则引入了另一层复杂性,因为它的形状在运行过程中会不断变化。
Feagine的三款机械臂正是为了让这些差异系统化而设计的。A01具有一个柔性分段和两个自由度(DoF),重750克,负载200克。A02有两个分段、四个自由度和400克负载,而A03有三个分段、6+1个自由度、50厘米臂长和600克负载。
Fi0并不把每个机器人当作完全独立的机器,而是将机器人的物理结构和当前状态作为生成动作所用信息的一部分来表示。这正是"跨本体"智能背后的核心思想。即使完成任务所需的物理方式发生变化,任务本身可以保持不变。
一次演示,适配不同机器人
Feagine还希望Fi0能减少机器人在遇到陌生任务时所需的重新训练量。据该公司介绍,如果Fi0遇到超出其现有能力的任务,人类只需提供一次演示。模型在推理时将这次演示作为上下文使用,而不是通过又一轮训练周期来更新参数。
例如,一个人可以演示如何将物体从一个位置移动到另一个位置。重要的信息未必是人手的精确轨迹。模型会尝试提取任务中的物体、顺序、关键接触事件和期望的最终状态。然后,机器人需要弄清楚如何用自己的身体完成同样的任务。
这一做法反映了机器人研究的一个更广泛的方向:基础模型正越来越多地被开发为在不同机器人本体之间共享知识,而不是为每台机器学习孤立的策略。
为什么软体机器人是有趣的测试对象
Feagine特意使用软体腱驱式机械臂来探索这一概念。传统机械臂在机械层面相对容易描述:它们的关节有明确的位置和运动范围。而软体机械臂可以连续弯曲、改变形状,并以柔顺的方式与周围环境交互。这意味着机器人的物理构型本身成为AI必须理解的问题的一部分。
因此,Fi0的架构整合了关于机器人形态、感知、驱动和当前状态的信息。Feagine将这种表示称为Embodiment Graph(本体图)。该模型还包括用于理解物理环境、解读演示以及预测不同动作之后可能发生情况的组件。该公司将这一组合称为软体具身智能(soft embodied intelligence)。
更广泛的意义在于,机器人技术最终可能并不会收敛于一种通用机器。不同的环境可能青睐截然不同的身体:精密制造用刚性机械臂,精细交互用软体机械臂,狭小空间用专用机器,危险环境则用完全不同的平台。如果智能层可以在它们之间迁移,硬件就不必独自承担通用性的全部重担。
人形机器人之外的不同路径
人形机器人(humanoid robot)吸引了巨大关注,因为人类环境本来就是围绕人类的尺寸和能力设计的。但通用智能未必需要人形身体。Feagine的思路颠倒了这一假设。它不问"什么样的单一身体能做所有事情?",而是问一个智能能否操控许多专用身体。
Fi0仍是一个早期世代的系统,该公司的主张最终还需要在更广泛的硬件、任务和真实环境中得到验证。但这个概念触及了具身智能的一个真实瓶颈:如何确保通过一个机器人积累的智能,在硬件变更时不会变得毫无用处。如果这个问题能够被解决,机器人技术的未来或许不会是一台通用机器人,而是一个不断壮大的专用机器家族,共享一个能力日益增强的智能层。