机器人 5 分钟学会 12 步复杂任务,出错时可自主重规划
机器人 5 分钟学会 12 步复杂任务,出错时可自主重规划
在一项新研究中,机器人仅通过五分钟的视频演示就学会了完成多达 12 步的复杂任务,并能在人类打断其动作或单次尝试失败时进行调整。宾夕法尼亚大学的研究人员开发了名为 SymSkill 的系统,帮助机器人将简单技能组合成更长的任务,而无需对每一种可能的序列都进行演示。该方法已在仿真与实体机械臂上完成测试。
SymSkill 没有依赖越来越大的训练数据集,而是将符号规划与一种基于物理的方法——动态系统(dynamical systems)——结合起来。两者共同使机器人能够决定需要执行哪些动作,并确定如何在物理上完成它们。
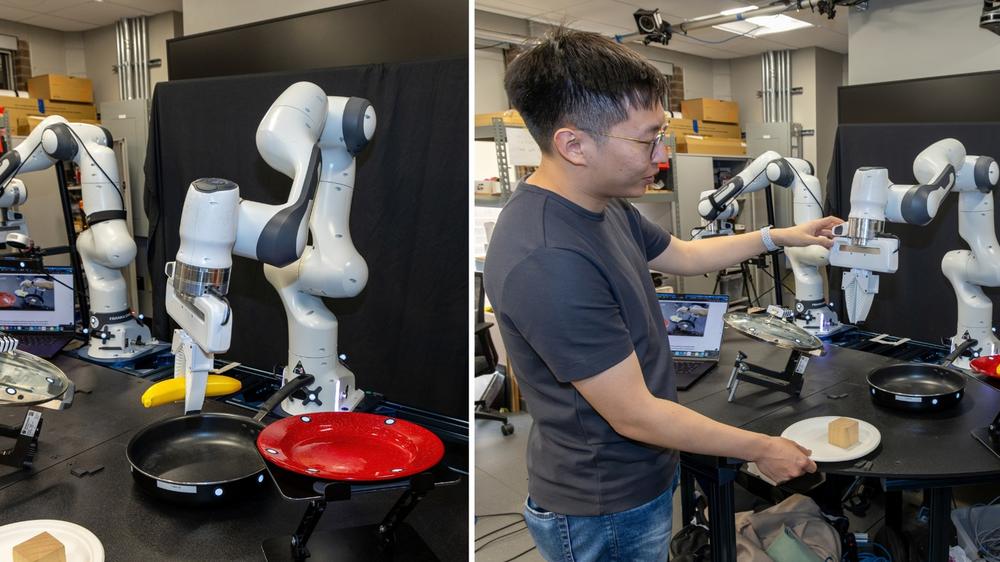
研究人员在多个任务上演示了该系统,例如将香蕉从带盖的平底锅移到盘子上。机器人需要打开锅盖、拿起香蕉并放到盘子里,同时如果有人干扰或尝试失败,它还能调整动作。
五分钟学会任务序列
SymSkill 将机器人学习分为两个相互关联的层次。在较高层次,符号规划表示物体、动作及其关系,使机器人能够确定达成目标所需的序列。第二层次控制运动。动态系统方法决定机械臂应如何执行单个动作,并允许它在环境变化时做出反应,例如有人挡路时。
关键的是,该系统仅从五分钟的演示中学习基本能力。一旦掌握了单个技能,SymSkill 就能将它们重新组合成更长的序列,而无需研究人员单独演示每一个完整任务。
"令人兴奋的地方在于,机器人不必在完成任务之前体验任务的每一种可能版本,"论文第一作者、宾大工程学院 Nadia Figueroa 实验室博士生 Yifei Simon Shao 表示。"一旦它学会了所有基本技能,并理解这些技能与周围世界的关系,它就可以开始以从未见过的方式组合这些技能。这是迈向机器人真正能够在不可预测且高度多变的日常生活环境中操作的重要一步。"
机器人从失败中恢复
对在人周围操作的机器人而言,在任务出错时做出响应非常重要。如果机器只遵循固定序列,当物体被移动或有人挡住路径时就可能失败。SymSkill 则允许机器人重新规划并继续。
如果有人干扰或某一步失败,系统可以调整计划并重试,而无需从头开始整个任务。研究人员展示了包含多达 12 步的任务,而无需为这些更长序列提供额外演示。
"我们可以在不单纯向问题投入更多数据的情况下让机器人更有能力,"宾大工程学院机械工程与应用力学助理教授 Figueroa 表示。她的实验室还在研究如何利用已学习的机器人运动到达新目标。
另一种名为 Gaussian Graph 的方法将演示动作转化为工作空间中可能路径的地图,使机器人能够创建从未被明确展示过的路线。
研究人员现在计划将这些方法与语言模型结合,使机器人能更好地理解人类指令。他们还在探索将其应用于双臂机器人、人形机器人以及能够在环境中移动并同时操作物体的机器。