Daimon Robotics 推出触觉世界模型 Daimon-TWM,让机器人感知物理交互
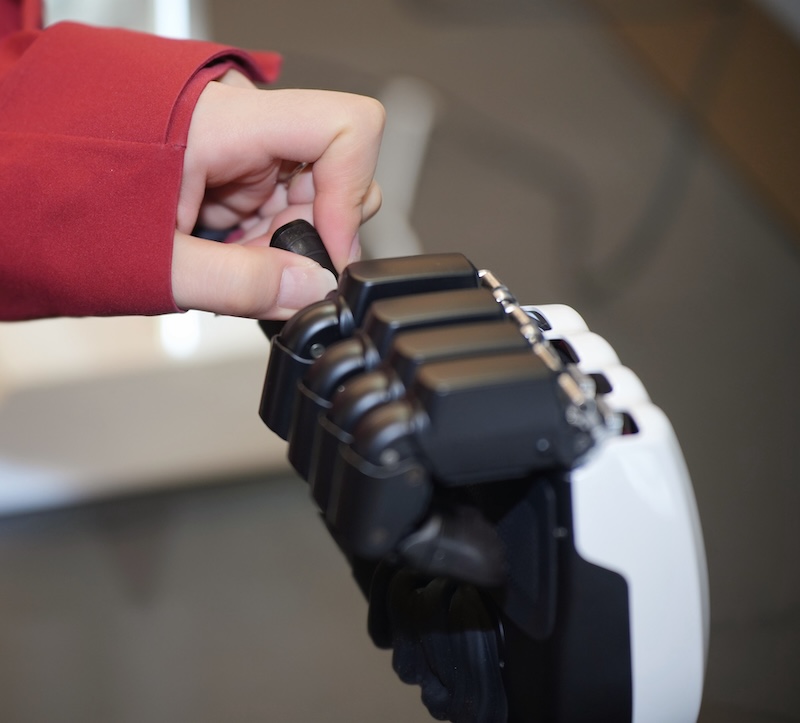
Daimon Robotics 推出触觉 AI 模型 Daimon-TWM,让机器人感知物理交互
Daimon Robotics 发布 Daimon-TWM,这是一款基于触觉的世界模型,旨在让机器人解读力、摩擦、形变与滑动等物理交互,而非主要依赖视觉。这家总部位于深圳的机器人公司表示,该技术意在解决当前机器人操纵的一大局限:机器视觉虽然能够识别物体并确定其位置,但仅凭视觉信息无法告诉机器人在抓取或操纵时应施加多大的力。这一点在处理脆弱、可形变、不规则或对接触敏感的物体时尤为关键——力度过大可能损坏物品,力度过小则可能导致滑落。
Daimon 将 Daimon-TWM 描述为一种"以触觉为基础的世界模型(tactile-grounded world model)",把触觉作为 physical intelligence 的核心信息来源。公司称,该模型融合了物理认知、预测决策与实时控制,目标是让机器人理解接触过程中发生了什么、预测交互可能如何发展,并据此调整动作。Daimon-TWM 建立在该公司早期的 Vision-Tactile-Language-Action(VTLA)架构之上,该架构将触觉信息与视觉及其他输入整合到机器人感知与控制中。
这种方法有望将触觉的作用从传统的力反馈扩展到更广阔的范围。Daimon 尝试不仅在接触发生后使用触觉信号,而是将触觉数据贯穿整个操纵决策过程。与 Daimon-TWM 相关的演示包括处理玻璃碎片、准备水果串以及整理冰箱内部物品等接触密集型任务。
构建触觉数据基础设施
触觉 AI 面临的挑战之一是训练数据相对匮乏。文本和图像领域的大型 AI 模型受益于多年来积累的庞大数据集,而描述机器人在触摸、抓取、移动和操纵物体时物体物理响应的同等规模数据集则要稀缺得多。Daimon 正通过其多模态具身智能数据计划 Daimon-Infinity,结合自研的视觉触觉传感器和数据采集系统来构建这一基础设施。
公司表示,其技术栈整合了触觉传感硬件、多模态数据采集与 physical AI 模型。其视觉触觉传感器旨在捕捉物理接触产生的信息,所获取的数据可与视觉感知及机器人动作结合,用于模型训练。Daimon 认为,这种组合能够改善制造、物流和服务机器人等场景下的机器人操纵,尤其是在机器人遇到无法被完全预先定义的物体或条件时。
Ant Group 领投新一轮融资
Daimon-TWM 的发布正值 Daimon 今年完成两轮融资后快速扩张之际。今年 8 月,Daimon Robotics 宣布完成数亿元人民币战略融资,由 Ant Group 领投,现有股东追加投资。该轮融资大约两个月前,公司刚刚完成 1 亿元人民币 A 轮融资。公司其他投资者还包括招商资本、联想创投、汇川产投、中国移动和中国电信。
Daimon Robotics 源自香港科技大学机器人研究团队,于 2023 年正式开始运营。公司总部设在深圳,并在香港设有研发中心。其产品组合目前包括高分辨率视觉触觉传感器、多模态数据采集系统以及触觉原生的 physical AI 模型。公司表示,其最终目标是打造不仅能"看见"周围环境,还能充分理解物理交互,从而在复杂多变环境中可靠完成灵巧操作的机器人。