Boston Dynamics 为 Atlas 人形机器人推出新款灵巧手,或超越类人设计
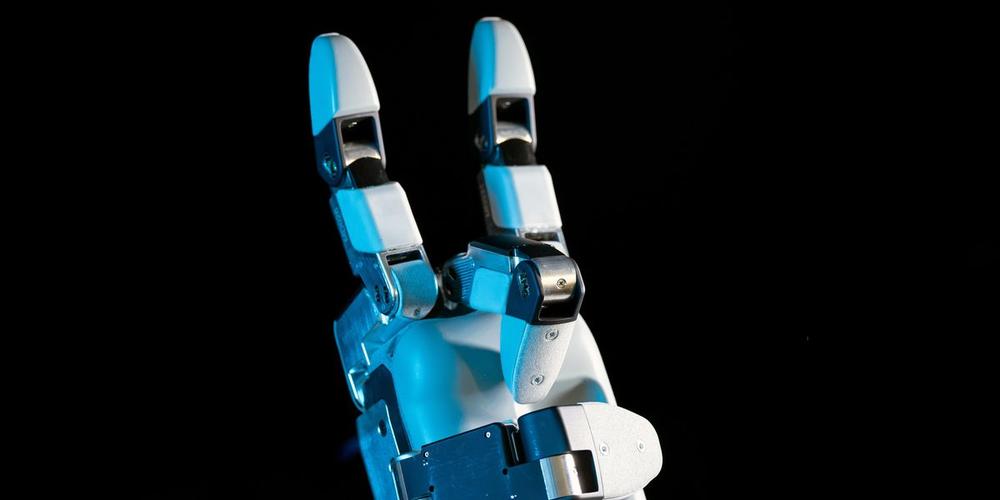
今天,Boston Dynamics 正式发布了其 Atlas 人形机器人的全新手部设计。上一代 Atlas 的三指灵巧手能够完成一些令人惊叹的“超人类”动作,但它从未被设计成可以年产数万甚至数十万套的量产产品。从研究用硬件转向可规模化产品后,一些过去可以忽略的问题突然变得至关重要:如何做出一只能完成所有必要任务、同时又坚固耐用、可靠且经济的手?正是这些问题推动了新款 Atlas 灵巧手的诞生。虽然它看起来并不太像人手,但这或许正是一双能够真正走向现实世界的手。
与其他人形机器人公司纷纷追求的、近乎以假乱真的类人双手相比,Atlas 的新手看上去显得有些笨重。我们确实见过许多拥有更类人双手的机器人完成灵巧操作任务——作为一名在近二十年里亲眼目睹机器人在现实世界中磕磕绊绊的观察者,我认为那些表现堪称不可思议。而且令人惊叹的不仅是它们能做什么,还包括它们做事时的样子:纤细、优雅,仿佛是机械版的我们自己的手。它们看起来像科幻作品,而在某种程度上,也确实只是科幻。
“手部设计是一场无情的设计权衡,”Boston Dynamics 机器人行为负责人 Alberto Rodriguez 对 IEEE Spectrum 表示,“你绕不开这一点,总得放弃些什么。而许多当前的设计放弃的恰恰是可靠性和可制造性。”
当你试图把让机器人手发挥作用所需的一切元件都塞进一只人手的形态时,结果往往就是这样:它要么非常脆弱,要么非常昂贵,而且通常两者兼具。不幸的是,就目前以及可预见的未来而言,这类手部设计大多只能用于研究和演示。
借助 Atlas 的新款手部,Boston Dynamics 正在做出必要的设计取舍,以实现一只能完成大量实用任务的手。据新闻稿介绍,新手能够使用工具、坚固耐用、可被精确仿真、能够以可靠低成本量产和维修,并且形态足够接近人手,从而可以利用人类演示来训练它。你会注意到,“外观像人手”并不在这份清单里,而新款手也确实不像。Rodriguez 解释说,去掉小拇指是一个直截了当的决定——他的团队把手指和小指绑在一起生活了一天后,就达成了一致。
但既然上一代 Atlas 的三指手似乎已经表现得不错,为什么还要增加第四根手指?Rodriguez 指出,这不仅仅是多一根手指,而是一次几乎将自由度从 7 个翻倍到 13 个的完整重构。
“我们还增加了手指张开的能力,因为我们知道,让一根手指能够相对于另一根手指运动很重要;同时我们也知道,需要能够握住带扳机的工具手柄,”Rodriguez 说,这包括电钻、焊枪等常见工具。“我们相信,从产品角度看,这双手在可预见的未来足以完成我们需要它做的一切。”
这种手指张开的运动能力甚至超越了人手的活动范围。Rodriguez 表示:“借助强化学习,我们可以发现这些超人类额外运动方式的用途,并加以利用。”
可靠性、可制造性和成本三者密切相关。Boston Dynamics 将自由度从其他更拟人化的设计方案中降低到仅 13 个,从而可以使用更少、更大、更强劲的执行器。这些执行器以直驱方式直接嵌入关节内部,传动系统让电机可以被反向驱动,从而对力和接触作出反应。每个执行器模块都是可整体更换的独立单元,关节之间也没有容易拉伸断裂的纤细腱索或线缆。
“我们当前的工作是研究,如果每年要生产 10 万只这样的手,设计的细节需要做出哪些改变,”Rodriguez 说。并非所有人形机器人公司都会做出 Boston Dynamics 这样的取舍,手部设计仍有许多创新空间。但如果带手的人形机器人想要规模化,就必须做出一些艰难的决定,也需要妥协,才能兑现整个行业对外承诺的愿景。